執筆:山水先端技術株式会社
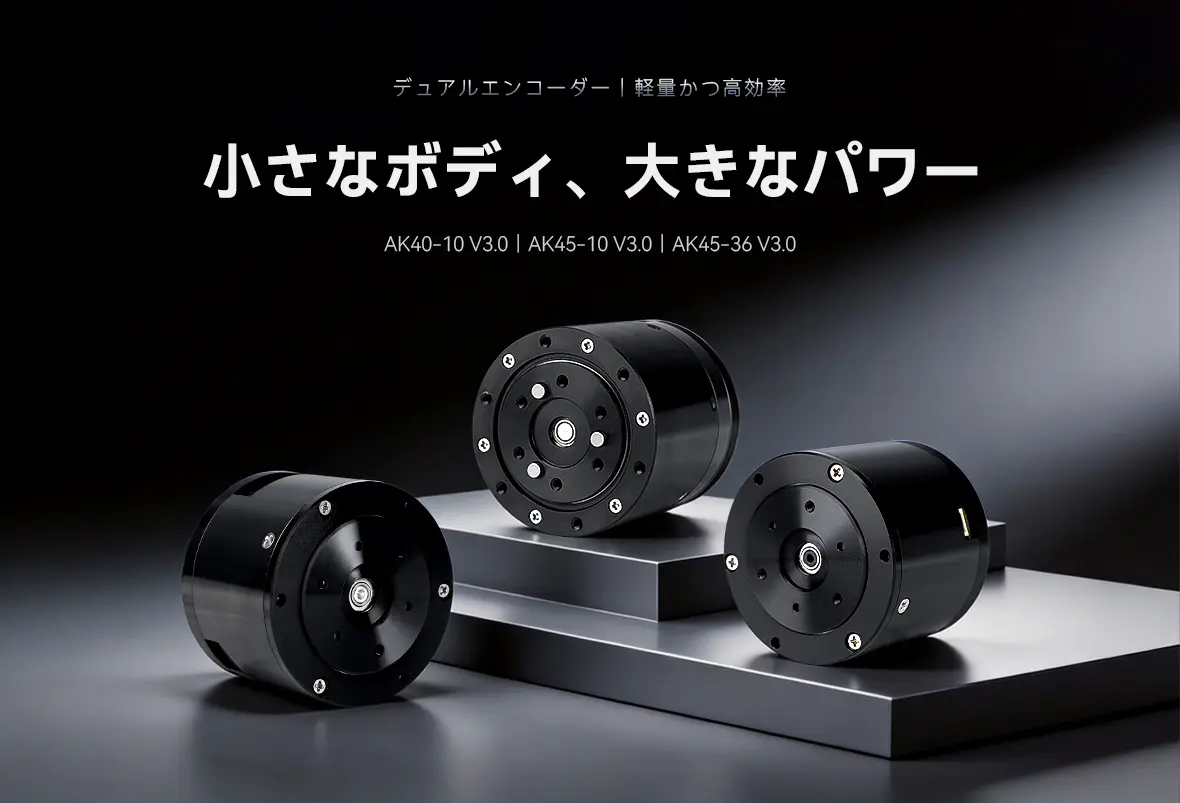
CubeMarsのロボットアクチュエータ「AKシリーズ」のうち、小型モデルである AK40-10 KV170、AK45-10 KV75、AK45-36 KV80 の3機種がV3.0へアップデートされました。
今回のV3.0で特に注目したいのが、入力側と出力側にそれぞれエンコーダを配置したデュアルエンコーダ構成です。出力軸の絶対位置を直接取得できるようになったことで、ロボットの起動・復帰時の位置確認や関節制御における使いやすさが向上しています。
本記事では、AK40・AK45シリーズV3.0の主な変更点と、従来モデルから置き換える際に確認しておきたいポイントを、公開仕様をもとに解説します。
1. AK40・AK45の3機種がV3.0へ
今回V3.0となったのは、次の3機種です。
| 型番 | 減速比 | 特徴・主な用途 |
|---|---|---|
| AK40-10 V3.0 KV170 | 10:1 | 最小・最軽量クラス(190 g) 手首・小型脚など |
| AK45-10 V3.0 KV75 | 10:1 | 小型高速型(262 g) 軽量アーム・小型ロボット全般 |
| AK45-36 V3.0 KV80 | 36:1 | 高トルク型(349 g) 関節モジュール・産業用途 |
3機種とも、モータ、遊星減速機、ドライバをコンパクトな筐体に統合したロボットアクチュエータで、CAN通信、SERVO制御、MITハイブリッド制御に対応しています。
AK40-10・AK45-10は小型・軽量性を活かしたロボット関節用途に、AK45-36は36:1の減速比を活かした低速・高トルク用途に適しています。
※ 弊社Webサイトでは一部従来モデルの製品情報を掲載しておりますが、V3.0モデルも弊社経由でご購入いただけます。詳細につきましては、お問い合わせください。
2. V3.0の大きな変更点 ― デュアルエンコーダ
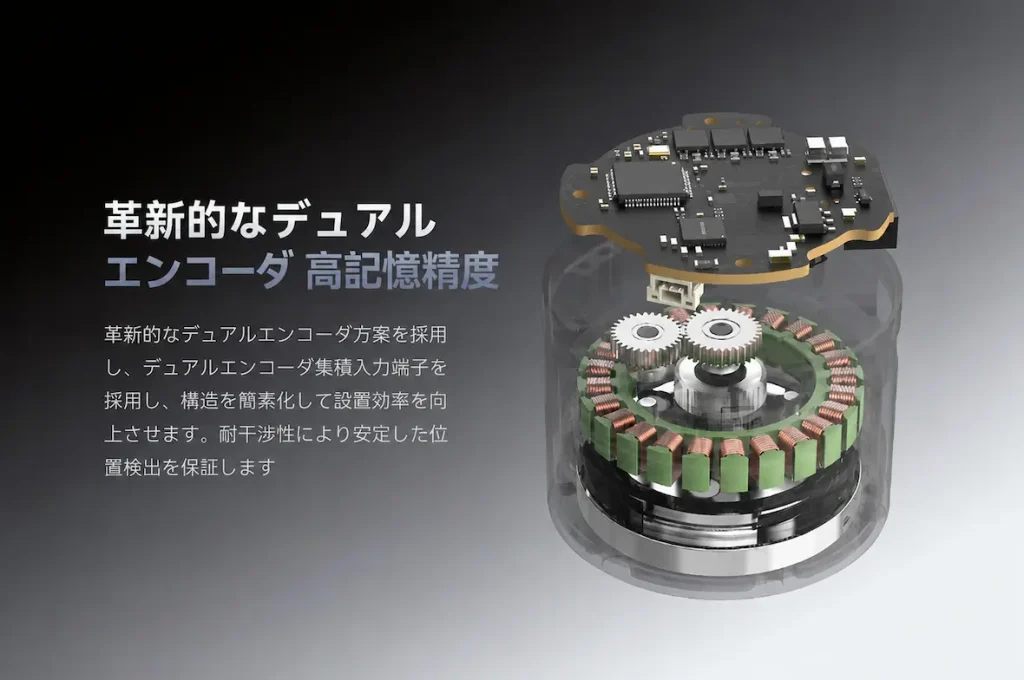
V3.0の大きな変更点が、デュアルエンコーダ構成の採用です。
AK40-10 V3.0、AK45-10 V3.0、AK45-36 V3.0では、入力側と出力側にそれぞれ磁気式エンコーダ MT6835 を搭載しています。分解能はいずれも 16 bit です。
2-1. 出力軸の位置を直接取得
従来の入力側エンコーダだけによる位置検出では、モータ側の回転位置から減速機を介して出力軸位置を把握します。
V3.0では出力側にもエンコーダを配置することで、減速機を介した後の出力軸位置を直接検出できる構成になりました。
これは、多関節ロボットやヒューマノイドロボットなど、各関節の実際の位置を把握しながら制御したい用途で有効です。
2-2. 電源再投入時の位置確認を簡略化
出力側エンコーダでは、単回転の絶対位置(Single-turn Absolute Position)を取得できます。
これにより、電源再投入時にも出力軸の絶対角度を把握でき、システム構成によっては、起動時の原点復帰工程を簡略化できます。
特に、非常停止後の復帰や、多関節ロボットの起動時など、電源投入後に各関節の位置を速やかに把握したい用途では、単回転絶対位置を取得できることが大きなメリットとなります。
3. 従来モデルとV3.0の仕様比較
V3.0ではエンコーダ構成だけでなく、全長や重量など一部の機械仕様も変更されています。
従来モデルから置き換える場合は、取付寸法、全長、重量に加え、定格電流・定格回転数などの電気仕様も最新データで確認することが重要です。
3-1. AK40-10 KV170
| 項目 | 従来モデル | V3.0 |
|---|---|---|
| エンコーダ | シングル 磁気式5048/14 bit | デュアル 磁気式MT6835/各16 bit |
| 外形寸法 | φ53 × 37 mm | φ53 × 40.2 mm |
| 重量 | 185 g | 190 g |
| 定格電圧 | 24 V | 24 V |
| 最大連続出力 | 50 W | 50 W |
| 定格トルク | 1.3 N·m | 1.3 N·m |
| ピークトルク | 4.1 N·m | 4.1 N·m |
| 定格電流 | 2.7 A | 2.7 A |
| ピーク電流 | 7.3 A | 7.3 A |
| 定格回転数 | 370 rpm | 370 rpm |
| 無負荷回転数 | 435 rpm | 435 rpm |
| 減速比 | 10:1 | 10:1 |
| バックラッシュ | 18 arcmin | 18 arcmin |
3-2. AK45-10 KV75
| 項目 | 従来モデル | V3.0 |
|---|---|---|
| エンコーダ | シングル 磁気式5048/14 bit | デュアル 磁気式MT6835/各16 bit |
| 外形寸法 | φ53 × 43 mm | φ53 × 45.2 mm |
| 重量 | 260 g | 262 g |
| 定格電圧 | 24 V | 24 V |
| 最大連続出力 | 39 W | 39 W |
| 定格トルク | 2.5 N·m | 2.5 N·m |
| ピークトルク | 7 N·m | 7 N·m |
| 定格電流 | 1.9 A | 1.9 A |
| ピーク電流 | 5 A | 5 A |
| 定格回転数 | 120 rpm | 120 rpm |
| 無負荷回転数 | 180 rpm | 180 rpm |
| 減速比 | 10:1 | 10:1 |
| バックラッシュ | 18 arcmin | 18 arcmin |
3-3. AK45-36 KV80
| 項目 | 従来モデル | V3.0 |
|---|---|---|
| エンコーダ | シングル 磁気式5048/14 bit | デュアル 磁気式MT6835/各16 bit |
| 外形寸法 | φ55 × 54 mm | φ55 × 56.5 mm |
| 重量 | 340 g | 349 g |
| 最大連続出力 | 33 W | 33.5 W |
| 定格トルク | 8 N·m | 8 N·m |
| ピークトルク | 24 N·m | 24 N·m |
| 定格電流 | 2 A | 2 A |
| ピーク電流 | 6.5 A | 6.5 A |
| 定格回転数 | 40 rpm | 40 rpm |
| 無負荷回転数 | 52 rpm | 52 rpm |
| 減速比 | 36:1 | 36:1 |
| バックラッシュ | 12 arcmin | 12 arcmin |
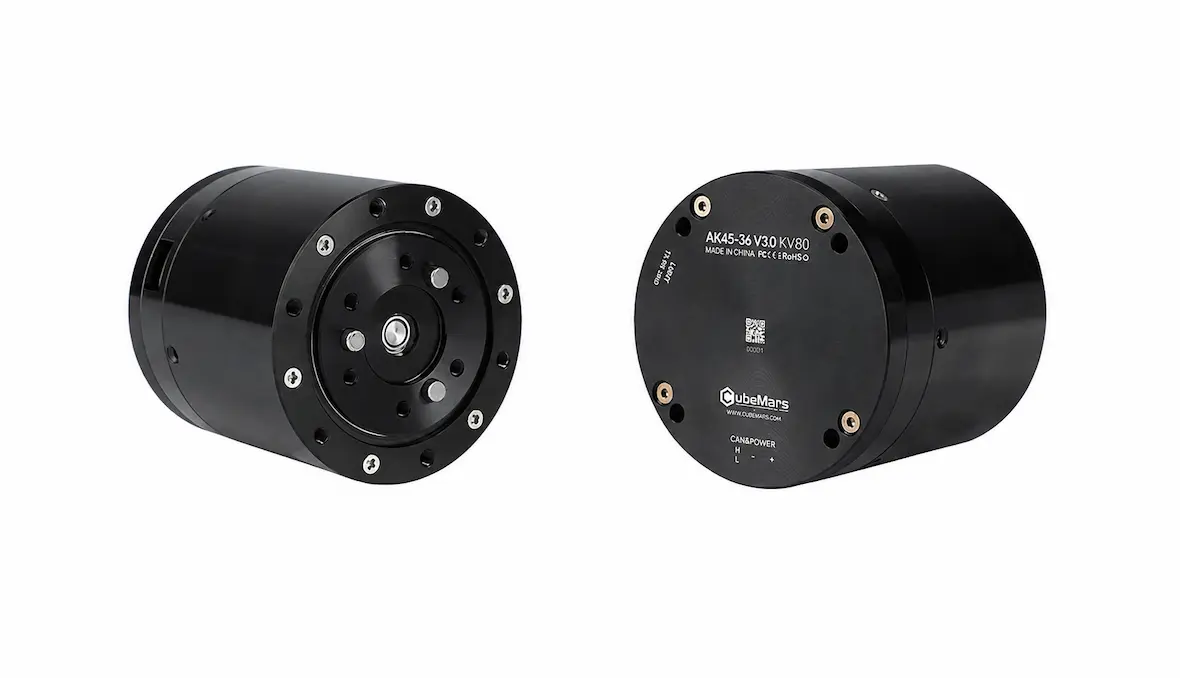
AK45-36 V3.0 KV80は、φ55 mmのコンパクトな外径に36:1の遊星減速機構を組み合わせ、ピークトルク24 N·m、最大トルク密度68.8 N·m/kgを実現しています。
4. 3機種に共通するV3.0仕様
3機種に共通する主な仕様は、以下のとおりです。
| 項目 | V3.0仕様 |
|---|---|
| エンコーダ | 磁気式MT6835 × 2 |
| エンコーダ分解能 | 入力側・出力側 各16 bit |
| 通信方式 | CAN |
| 制御 | SERVO/MIT |
| 定格電圧 | 24 V |
| 動作周囲温度 | -20~50 ℃ |
| 絶縁クラス | Class C |
| 保護機能 | 過電流、過電圧/低電圧、過熱 |
また、CubeMarsではAK3.0用の製品マニュアルや上位コンピュータソフトウェアも公開しており、AK40-10 V3.0、AK45-10 V3.0、AK45-36 V3.0はいずれもAK3.0系としてサポートされています。
5. 従来モデルから置き換える際の確認ポイント
V3.0への移行では、デュアルエンコーダ化による制御面のメリットだけでなく、機構・電気・制御の3つの観点から置き換え可否を確認することが重要です。
① 機構寸法
3機種ともV3.0では全長がわずかに増加しています。
既存機への置き換えでは、周辺部品との干渉、取付スペース、ハーネス取り回しなどを確認してください。
② 重量
重量増加は数g程度ですが、多関節ロボットでは末端側の重量増加が上流関節の負荷にも影響します。
特に手首・前腕など、軽量化を重視する関節ではシステム全体での確認が必要です。
③ 電気仕様
3機種とも主要な出力仕様に大きな変更はありませんが、従来モデルから置き換える際は、必ず最新の仕様値および使用条件をご確認ください。
④ 制御・通信
V3.0ではデュアルエンコーダ構成となっているため、従来モデルから移行する場合は、使用するファームウェア、上位ソフトウェア、CAN通信設定、制御パラメータなども含めて確認することをおすすめします。
6. V3.0への更新で何が変わったのか
今回のAK40・AK45小型シリーズのV3.0化は、単純なトルクアップや高速化ではありません。
むしろ、小型・軽量という従来の基本性能を大きく変えず、出力軸側の位置検出を追加することで、ロボット関節としての制御性とシステム統合性を高めたアップデートと捉えるのが適切です。 特に、多関節ロボット、ヒューマノイド、四足歩行ロボット、研究用ロボットなど、起動時の関節位置把握や出力軸側の位置フィードバックを重視するシステムでは、デュアルエンコーダ化がV3.0を検討する重要なポイントになります。
7. AKシリーズV3.0の選定・置き換えに関するご相談
山水先端技術株式会社は、CubeMars日本正規代理店として、AKシリーズをはじめとするロボット用モータ・アクチュエータの国内供給と技術サポートを行っています。
AKシリーズV3.0への置き換えやモータ選定でお困りではありませんか?
・従来モデルからV3.0への置き換え可否の確認
・用途・必要トルク・回転数に応じた最適モデル選定
・CAN通信・SERVO/MIT制御に関する技術相談
・試作から量産プロジェクトまでの導入支援
まずはお気軽にご相談ください。
※ 本記事に記載の仕様値はCubeMars社の公開情報に基づいています。仕様は予告なく変更される場合がありますので、製品選定・ご採用の際は最新の製品仕様をご確認ください。