タグ: AMR

  • AGV・AMR導入事例から見る|CubeMarsモータ選定ガイド

    AGV・AMR導入事例から見る|CubeMarsモータ選定ガイド

    執筆:山水先端技術株式会社

    前回の記事では、AGV・AMR用モータを選定するための5つの基本原則、6つの選定ポイント、そして現場で陥りやすい4つの失敗事例と回避策について解説しました。

    今回は、CubeMarsモータを採用した実導入事例をもとに、用途別のモータ選定ポイントを解説します。さらに、推奨モデルや選定時の注意点も紹介し、実際の設計・開発に役立つ実践的な情報をお届けします。

    図1 CubeMarsモータ採用の実導入事例

    1. CubeMarsモータ採用の実導入事例

    CASE A 防爆エリア対応 自律巡回点検ロボット

    エネルギーインフラの無人24時間巡回点検(中国・大手プラント運営事業者)
    ■ 業界・用途: 石油化学・天然ガス・危険物保管プラントにおける24時間自律巡回点検(無人化監視・スマート運用)
    ■ AGV・AMR形態: 四輪独立操舵型 自律巡回ロボット(屋外・防爆エリア対応) ■ 採用モータ: CubeMars AK60-39 ×4台(操舵軸) ・ AK80-8・AK80-9 ×4台(駆動輪)
    ■ 選定理由: 高粉塵・温度差の激しい屋外環境で長期連続稼働する必要があり、クロスローラ軸受によるラジアル耐荷重とパラメータ安定性を優先
    ■ 導入効果: 従来の人手巡回(夜間2名×2交代)を完全代替し、年間人件費および労災リスクを大幅に削減。点検データはリアルタイムで中央監視室に集約され、デジタル運用基盤を確立

    CASE B 多用途インフラ点検AMR

    工場・倉庫・施設管理を横断する高リスク環境向け24・7巡回AMR(中国・産業用ロボット大手)
    ■ 業界・用途:
    重工業・化学プラント・物流施設での24時間365日連続巡回・監視・保守支援
    ■ AGV・AMR形態:
    差動駆動型 多用途プラットフォーム(協働ロボットアームとの組み合わせ可)
    ■ 採用モータ: CubeMars AK80-64 ・ AK10-9 V3.0(駆動輪) + 必要に応じてアーム関節モジュール
    ■ 選定理由: 高減速比による低速・高トルク領域での精密制御が必要、かつ協働アームと連動するためサーボ・トルク制御(MITモード)の互換性が必須
    ■ 導入効果: 人がアクセス困難な高温・有毒・高所エリアの定常点検を完全自動化。点検頻度の向上と人為ミスの撲滅により、設備停止リスクを大幅に低減

    CASE C 自動車工場向け全方向AMR

    グローバル自動車OEMの組立工場向け全方向AMR(韓国・ロボティクス専業メーカー)
    ■ 業界・用途: 自動車組立工場での部品搬送、倉庫補充、施設警備、オフィス文書配送(複数のグローバル大手自動車OEMで採用)
    ■ AGV・AMR形態: ボールホイール(球駆動方式)採用の8輪駆動 全方向移動プラットフォーム
    ■ 採用モータ: CubeMars AK60-6 ×8台(ボールホイール駆動)
    ■ 選定理由: 全方向移動を実現するためには8基のモータの応答性とパラメータ一致性が極めて重要、かつ薄型・軽量のコンパクト統合モジュールが筐体設計上必須
    ■ 導入効果: 狭所・段差のある工場通路でも全方向走行が可能となり、固定ライン以外への横展開が容易に。複数のグローバル大手自動車OEMで標準採用化

    このように、AGV・AMRでは用途や走行方式によって求められる性能が大きく異なります。モータ選定では、トルクやサイズだけでなく、耐荷重性・応答性・制御方式・量産品質まで含めて総合的に評価することが重要です。

    2. AGV・AMRタイプ別 CubeMars推奨モデル早見表

    AGV・AMR
    タイプ
    車体
    仕様
    単輪荷重推奨
    モデル
    選定の
    決め手
    軽負荷
    四輪AGV
    操舵
    自重 ≤80kg
    積載 ≤50kg
    ≤15kgAKA60-6(KV80)厚さ約43mm
    ピークトルク9N·m
    ラジアル耐荷重18kg
    コンパクト
    低騒音
    中負荷
    四輪AGV
    自重 80〜150kg
    積載 50〜100kg
    15〜25kgAK80-9 V3.0(KV100)厚さ38.5mm
    ピークトルク約22N·m
    48V対応
    高コスト
    パフォーマンス
    重負荷AGV
    全方向移動AMR
    自重 ≥150kg
    積載 ≥100kg
    ≥25kgAKA10-9(KV60)
    AK10-9 V3.0
    クロスローラ軸受
    ラジアル耐荷重最大50kg
    ピークトルク48〜53N·m
    双輪操舵AGV
    (ステアリングのみ)
    ステア専用
    (キャスタが
    荷重を分散)
    操舵負荷主体AK60-6
    標準仕様
    ピークトルク9N·m
    サーボ精密制御
    応答が速くスムーズ
    低速・高トルク
    重負荷AGV
    重量物
    搬送
    高荷重AK80-64(KV80)64:1減速
    ピークトルク120N·m
    低速精密制御

    ※上記は一般的な選定例です。実際の仕様に応じて最適モデルは異なります。

    設計時のポイント

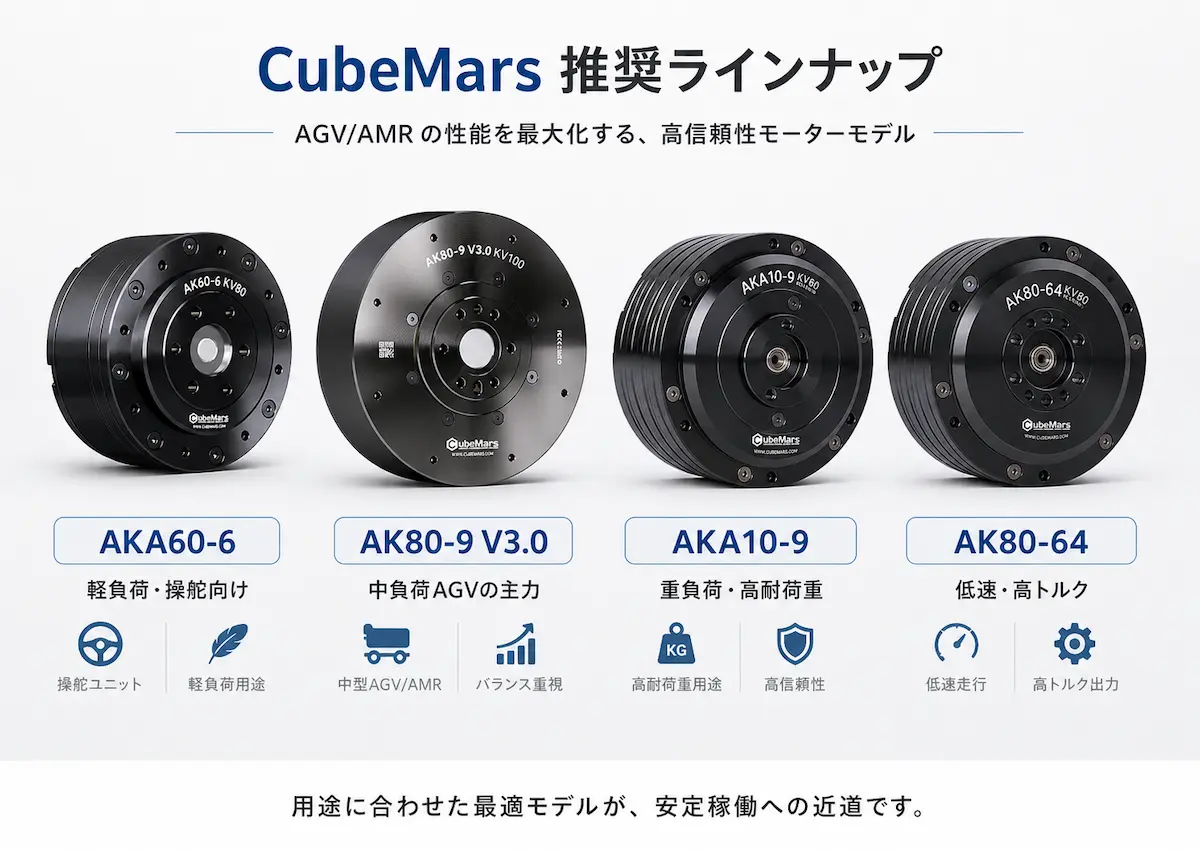
    60系列は軽負荷または純粋な操舵(ステアリング)用途に最適化されたシリーズです。中・重負荷の駆動輪に60系列を流用すると、過電流・過熱・トルク不足のリスクが高まります。中・重負荷駆動には70・80系列を、特に薄型化と高トルクを両立する必要がある場合はAK80-9 V3.0を、ラジアル耐荷重を最重視する場合はAKAシリーズ(AKA60-6・AKA10-9)を選定してください。全方向4輪・8輪駆動構成では、全モータの出荷パラメータの一致性が走行ばらつきを左右します。

    図2 AGV・AMR用途別 CubeMars推奨モデル
    図3 CubeMars AK・AKAシリーズ主要モデル比較

    3. CubeMarsが選ばれる5つの理由

    ① AGV・AMR専用設計

    AKAシリーズは、AKシリーズの軸受構造と遊星キャリアを、AGV・AMRのラジアル荷重要件に合わせて全面的に再設計したAGV・AMR専用ライン。AKA60-6では従来比+52%、AKA10-9では従来比+120%のラジアル耐荷重を実現しています。

    ② 高い品質安定性

    全数無負荷検査による出荷前パラメータ統一、軸受・遊星キャリアの個体差最小化により、複数台同期運行(4輪駆動・8輪駆動・全方向ホイール)でも偏走・経路逸脱が起きにくい品質を実現しています。

    ③ 柔軟なカスタマイズ対応力

    KV値、リード線出口位置、コネクタ形状、防護カバー、ファームウェア(CAN ID・加減速プロファイル)まで、量産前段階での仕様カスタムに少量から対応可能。日本のお客様固有の要件にも、中国本社と直結する開発体制で素早く応えます。

    ④ 日中技術サポート

    山水先端技術株式会社が日本正規代理店として、選定指導(プリセールス)・ 試作支援・量産立ち上げ・長期保守までを一貫してサポート。当日応答・3営業日以内解決を標準とし、中国本社(南昌酷徳智能科技有限公司)の開発エンジニアとも中日双方向の技術窓口を直結しています。

    ⑤ 優れたコストパフォーマンス

    CubeMarsを擁する南昌酷徳智能科技は、ロボット用モータ領域への特化を続け17年以上、世界の主要なAGV・AMR・四足・二足ロボット・協働アーム企業へ量産納入実績があります。標準品の最適化と少量カスタムを両立させる供給体制により、AGVの量産コスト要件にも応えます。

    モータ選定に関するご相談は山水先端技術へ

    CubeMars製ロボット用モータの日本正規代理店として、AGV・AMRをはじめとするロボット・自動化設備向けに、用途や要求仕様に応じた最適なモータ選定と技術提案を行っています。

    CAN通信設定、ID設定、エンコーダ校正、MIT制御パラメータ設定など、導入・立上げ時の技術支援にも対応しています。

    AGV・AMR用モータの選定でお困りではありませんか?

    山水先端技術株式会社では、
    用途や要求仕様に応じた最適なモータ選定から、
    導入・量産まで一貫してサポートしています。

    • 用途・必要トルクに応じた最適モデル選定
    • 量産プロジェクトの立上げ支援
    • 既存機種からの置換提案

    まずはお気軽にご相談ください。

    お問い合わせフォームはこちら

    info@sansuihitech.co.jp

  • AGV・AMR用モータの選び方|5つの基本原則と6つの選定ポイント

    AGV・AMR用モータの選び方|5つの基本原則と6つの選定ポイント

    執筆:山水先端技術株式会社

    第1回では、AGV・AMRの基本概念と国内市場の動向について解説しました。AGV・AMRの性能を最大限に引き出すためには、用途や運行シナリオに適したモータを選定することが重要です。

    モータは、走行性能、搬送精度、稼働率、さらには製品寿命や保守コストにも大きな影響を与える、AGV・AMRの「心臓部」ともいえる重要部品です。

    本稿では、AGV・AMRを長期間にわたり安定稼働させるためのモータ選定方法について、5つの基本原則、6つの選定ポイント、よくある4つの失敗と回避策の3つの視点から体系的に解説します。

    1. モータ選定の5つの基本原則

    原則1:負荷条件への適合(マッチング)

    車体自重と最大積載量を、車輪数と荷重分散比率で除算し、1モータあたりの実負荷を算出します。さらに、起動・停止・登坂・操舵時の瞬時負荷を考慮し、最大トルクには最低でも定常負荷の1.2〜1.5倍の安全余裕を確保することが必須です。安全余裕を削ると、起動電流が定格を超え、ドライバ過熱・焼損・ヒューズトリップなどの故障につながります。

    原則2:運行シナリオへの適合

    AGV・AMRでは、運行シナリオによって重視すべきモータ性能が異なります。屋内の常温・低粉塵・軽負荷環境では低騒音・低振動・高安定性が、重負荷・高頻度サイクル運行では高トルク・高放熱性能と長寿命のラジアル軸受が、全方向移動や精密操舵ではサーボモードによる滑らかな低速制御が、それぞれ重要な選定基準となります。

    原則3:搭載スペースへの適合

    AGV・AMRは年々小型化しています。モータの外径と厚みは、車輪外周およびシャーシ内の有効スペースと厳密に整合させる必要があります。CubeMars AKシリーズのように「モータ+遊星減速機+ドライバ基板」を一体化した薄型統合モジュールを採用することで、組立工数と設置スペースを同時に削減できます。

    原則4:制御方式と通信プロトコルへの適合

    AGV・AMRの上位コントローラが、速度制御・位置制御・トルク制御(MITモード)・サーボ制御のいずれを要求するかを事前に確認し、それに対応するモータとドライバを選定します。CAN・RS-485・EtherCATなどの通信プロトコルとの互換性に加え、出荷時の制御パラメータのばらつきが小さいことも、複数台の同期運行における走行安定性に直結します。

    原則5:コストと信頼性のバランス

    イニシャルコストだけでなく、平均故障間隔(MTBF)、補修部品の標準化、現地サービス対応の早さを含めたライフサイクルコスト(TCO)で比較することが重要です。安価なモータを選定して半年で軸受が破損し、ライン停止損失と交換工数で逆ザヤになる例は枚挙にいとまがありません。

    2. 必ず押さえる6つの選定ポイント

    ポイント1:定格トルクと最大トルク

    最大トルクはAGV・AMRの起動加速・登坂・搬入時の瞬間的な負荷耐性を、定格トルクは長時間連続運行時の発熱と寿命を決定づけます。選定の目安として、駆動輪1モータあたりの分担荷重が20kgを超える場合は、最大トルク30N·m以上を確保することを推奨します。純粋な操舵(ステアリング)用途であれば、車体寸法と転向抵抗に応じて9〜15N·mで足ります。

    ポイント2:回転数とKV値

    モータの無負荷回転数は概ね「使用電圧 × KV値 ÷ 減速比」で求まり、これがAGV・AMRの最高速度を決定します。屋内常用AGVの目安速度は0.5〜1.5 m・sで、48V電源では定格300〜600 rpmが標準的です。減速比6:1なら80 KV、9:1なら100 KVが有力な候補となります。CubeMarsはKV値のカスタム対応も可能で、特殊な速度プロファイルにも柔軟に応えられます。

    ポイント3:ラジアル荷重能力と軸受タイプ

    AGV・AMR用モータでは、車体重量を直接受ける「径方向荷重(ラジアル荷重)」への対応能力が重要な設計要素となります。長期的な信頼性や高い剛性を重視する場合には、一般的な深溝玉軸受ではなく、「クロスローラ軸受(Crossed Roller Bearing)」を採用したモデルが適しています。

    CubeMarsのAK80-8、AK80-64、AK70-10、AK10-9 V3.0、AK10-9 V2.0、AKA10-9などの主要モデルでは、クロスローラ軸受を採用しており、ラジアル方向とアキシャル方向の荷重を同時に受けることができます。これにより、高い剛性と優れた位置決め精度を維持しながら、AGV・AMRのような長時間連続運転や繰り返し負荷が発生する用途にも安定した性能を発揮します。

    ※採用されるクロスローラ軸受の仕様は、製品シリーズやモデルによって異なります。詳細については各製品の仕様書をご確認いただくか、お問い合わせください。

    ポイント4:設置寸法(外径・厚み・取付ピッチ)

    車輪径と整合する外径、シャーシ厚に収まる軸方向厚み、そして取付穴ピッチを事前に図面で照合することが必須です。コンパクト設計のAGVであれば厚み40 mm以下の薄型モデル、重負荷AGVであれば外径80 mm以上で剛性とトルクを両立させるモデルが推奨されます。

    ポイント5:制御モードと互換性

    サーボモード(推奨・滑らかなクローズドループ制御)、速度モード、トルク制御モード(MITモード)のいずれに対応しているかを確認します。CubeMars AK・AKAシリーズは、これらすべてのモードに加え、CAN・RS-485通信に標準対応しており、汎用モーションコントローラとの接続性に優れています。

    ポイント6:防護等級と環境適合性

    屋内常用AGVではIP30〜IP40で十分ですが、粉塵が多い倉庫・物流現場ではIP54相当、屋外や水濡れ可能性のある現場ではIP65以上、または外付け防護カバーへの対応が必要です。コストの最適化のため、過剰な防護等級は避けつつ、実環境のリスクに合わせて選定します。

    3. よくある4つの失敗と回避策

    失敗1:起動時の電流過大・ドライバー過熱

    原因の多くは、最大トルク不足、または定格トルクを超えた運用、もしくは制御パラメータ(加減速時間、電流制限)の調整不足です。回避策は、負荷を精密に算出し、十分なトルク余裕を持つモデルを選び、専門のサーボ制御で起動加速度を最適化することです。AGV駆動用途では、60系列など軽負荷向けモデルで中負荷の駆動を行うと過電流問題が起きやすく、70・80系列以上の選定が推奨されます。

    失敗2:複数台運行時の挙動のばらつき

    正規流通外の並行輸入品や、ロットの異なる製品を混在して使用すると、出荷時の設定値や調整状態のばらつきにより、4輪駆動・8輪駆動の同期運行時に偏走や経路逸脱が発生することがあります。回避策は、正規代理店経由で同一ロットの製品を一括手配し、出荷前に全数の設定値と動作状態を確認することです。山水先端技術では、この確認工程を標準サービスとして提供しています。

    失敗3:軸受の早期破損・回転不良

    薄肉軸受(深溝玉軸受タイプ)でラジアル荷重の大きい中・重負荷AGVを長期間運用すると、半年〜1年で軸受の摩耗・打痕・回転不良が発生します。回避策は、中・重負荷のシナリオではクロスローラ軸受採用モデル(CubeMars AKA・AKシリーズ上位機種)を初期段階から選定することです。

    失敗4:設置寸法・取付穴ピッチの不適合

    実機の試作段階で「取付穴が車体フレームと干渉する」「車輪と外径が当たる」といったトラブルが頻発します。回避策は、選定段階で外径・厚み・取付穴ピッチ・リード線出口位置までを3D-CADで照合し、必要に応じてケーブル引出方向や端子形状をカスタマイズすることです。CubeMarsは、こうしたカスタム要望にも小ロットから柔軟に対応できる体制を整えています。 AGV・AMRの性能を最大限に引き出すためには、用途や運行シナリオに適したモータを選定することが重要です。本稿が皆様のモータ選定の一助となれば幸いです。

    次回のご案内:実導入事例から学ぶAGV・AMR用モータ選定

    次回(最終回)では、エネルギー巡回ロボット、多目的協働AMR、全方向移動AMRなどを例に、CubeMarsモータを採用した実導入事例をご紹介します。
    また、AGV・AMRの自重・積載重量・運行シナリオごとに推奨されるCubeMarsモータを一覧表で整理し、実際のモータ選定に役立つ実践的なガイドをお届けします。

    モータ選定に関するご相談は山水先端技術へ

    CubeMars製ロボット用モータの日本正規代理店として、AGV・AMRをはじめとするロボット・自動化設備向けに、用途や要求仕様に応じた最適なモータ選定と技術提案を行っています。

    CAN通信設定、ID設定、エンコーダ校正、MIT制御パラメータ設定など、導入・立上げ時の技術支援にも対応しています。

    AGV・AMR用モータの選定でお困りではありませんか?

    山水先端技術株式会社では、
    用途や要求仕様に応じた最適なモータ選定から、
    導入・量産まで一貫してサポートしています。

    • 用途・必要トルクに応じた最適モデル選定
    • 量産プロジェクトの立上げ支援
    • 既存機種からの置換提案

    まずはお気軽にご相談ください。

    お問い合わせフォームはこちら

    info@sansuihitech.co.jp

  • AGV・AMR入門|市場動向と導入の基本

    AGV・AMR入門|市場動向と導入の基本

    執筆:山水先端技術株式会社

    日本の製造業・物流業では、人手不足や物流現場の省人化ニーズを背景に、AGV・AMRの導入が急速に進んでいます。一方で、「AGVとAMRの違いが分からない」「自社にはどちらが適しているのか判断できない」という声も少なくありません。本記事では、その基本構造と市場動向を分かりやすく解説します。

    その背景には、少子高齢化による生産年齢人口の減少、いわゆる「2024年問題」「2030年問題」、さらにEC市場の拡大に伴う物流現場の高密度化など、さまざまな社会課題があります。こうした課題を解決する有力な手段として、AGV・AMR(無人搬送車・自律走行搬送ロボット)の導入が世界的に加速しています。

    矢野経済研究所の調査では、国内のAGV・AMR出荷市場は2020年度の7,055台・約161億円から、2025年度には9,950台・約275億円規模へと、わずか5年で約1.7倍へと拡大する見込みです。世界市場でも年平均成長率(CAGR)27.5%という極めて高い水準で推移しており、2030年には約300億米ドル規模に達するとされています。

    本連載「AGV・AMR入門シリーズ」では、全3回にわたり、AGV・AMRの基礎から技術仕様、そして実機を支える「モータ」の選定ノウハウまでを体系的にお届けします。

    1. AGVとAMRの違いとは?導入前に必ず理解すべき基本構造

    1-1. AGV(無人搬送車)の定義

    AGV(Automated Guided Vehicle)は、床面に敷設された磁気テープ・QRコード・反射板などの誘導体に従って、あらかじめ定められた固定ルート上を自動で走行する搬送ロボットです。1980年代から日本の自動車・電子部品工場のライン搬送に採用されてきた歴史があり、ルート上の動作の再現性・安定性が極めて高く、製造現場では「走るベルトコンベア」として根強い信頼を得ています。

    1-2. AMR(自律走行搬送ロボット)の定義

    AMR(Autonomous Mobile Robot)は、LiDAR・3Dカメラ・超音波センサなどから得られる環境情報を基に、SLAM(Simultaneous Localization and Mapping)技術で自己位置を推定し、最適な走行経路をリアルタイムに算出する次世代型のモバイルロボットです。誘導体の敷設が不要なため、既存のレイアウトをほぼ変更せずに導入でき、人や障害物を検知すると自動で減速・回避します。

    1-3. AGVとAMRの違いを5つの観点で比較

    比較項目AGV(無人搬送車)AMR(自律走行搬送ロボット)
    走行方式磁気テープ等の誘導体に従う固定ルートセンサーとSLAMによる自律走行
    障害物への対応検知して停止、撤去後に再開検知して回避、自動で経路再探索
    人との協働搬送エリアの分離が原則同一エリアでの協働が可能
    導入工事誘導体の敷設工事が必要環境マップの作成のみ
    最適な現場環境が安定したライン搬送レイアウト変更が頻繁な倉庫・複合施設
    業界別の傾向

    矢野経済研究所の試算によれば、製造業では設備投資の確実性とカスタマイズ性を重視する観点から、市場の約80%がAGV、残り20%がAMRと推計されています。一方で、レイアウト変更が頻繁なEC物流倉庫では、フレキシブルなAMRの採用比率が急速に高まっています。

    2. なぜ今AGV・AMRなのか?市場拡大の4つの背景

    2-1.「2030年問題」と労働力不足

    経済産業省・国土交通省の試算では、2030年には物流ドライバーの約35%が不足するとされ、製造業全体でも有効求人倍率は高止まりが続いています。AGV・AMRは「採用が難しいなら、採用しなくても回る現場をつくる」という発想を実現する省人化ソリューションです。

    2-2. EC市場の急拡大と倉庫の高密度化

    国内BtoC-EC市場は2024年に約25兆円規模に達し、いまも年率8%前後で成長を続けています。倉庫はより小さな面積でより多くの注文を捌く必要があり、棚搬送型AGV・ピッキング支援AMRの導入は急務となっています。

    2-3. 補助金制度による導入後押し

    「中小企業省力化投資補助金」「ものづくり補助金」「DX投資促進税制」など、AGV・AMRを対象とする公的支援メニューが整いつつあり、スモールスタートできる小型モデルの登場と相まって、中小企業への普及の追い風となっています。

    2-4. 中国メーカーの技術成熟と価格競争力

    近年、中国メーカーがAGV・AMRおよび主要部品(ホイール、モータ、コントローラ)の領域で急速に競争力を高めており、高い性能とコスト競争力を両立する製品が増えています。CubeMars は、中国発のロボット用モータブランドとして、近年ロボット・自動化分野で採用実績を拡大しています。ロボット関節用途を中心に、ブラシレスモータやアクチュエータ製品の開発・量産を行っており、高いトルク密度とコストパフォーマンスを両立した製品群で、AGV・AMRや各種ロボット分野への採用が進んでいます。

    3. 業界別に見るAGV・AMRの活用シーン

    AGV・AMRは物流分野にとどまらず、製造、医療・製薬、エネルギー、サービスなど、多様な産業分野へと活用範囲が広がっています。


    業界代表的な用途求められる特性
    自動車・電子機器製造ライン間搬送、部品供給、完成品搬送高い再現性・サイクルタイム短縮
    物流・EC倉庫ピッキング支援、棚搬送、出荷搬送柔軟な経路変更・高密度オペレーション
    医療・製薬薬品搬送、検体搬送、リネン搬送低騒音・清潔性・接触回避
    エネルギー・プラント危険箇所の自律巡回点検防塵・防水性・長時間連続稼働
    リテール・オフィス・ホテル店舗内補充、書類・荷物搬送対人安全性・小型・静音

    4.  AGV・AMRの性能を決める「モータ」という最重要要素

    AGV・AMRはセンサーや制御ソフトウェアが注目されがちですが、実際の現場で「走る・止まる・曲がる・登る・耐え続ける」という基本性能を担っているのは、駆動輪に組み込まれたモータです。たった1台のAGVでも、駆動輪・操舵輪(ステアリング輪)・全方向ホイール(オムニホイール/ボールホイール等)に合計4〜8個のモータが搭載されることもあり、その選定一つで稼働率と総保有コスト(TCO)が大きく変わります。

    適切なトルク余裕、ラジアル荷重に耐える軸受構造、車体寸法に収まる薄型設計、サーボ/トルク(MITモード)に対応する柔軟な駆動方式──こうした条件をすべて満たすモータを選ぶことが、AGV・AMRを長期にわたり安定稼働させる鍵となります。

    次回のご案内:AGV・AMR用モータの選び方

    第2回では、AGV・AMRに最適なモータを選定するための「5つの基本原則」と「6つの選定ポイント」を分かりやすく解説します。さらに、現場で陥りやすい4つの失敗事例とその回避策を交えながら、実務に役立つモータ選定の考え方をご紹介します。

    AGV・AMR用モーター選定の技術相談は山水先端技術へ

    CubeMars製ロボット用モータの日本正規代理店として、AGV・AMRをはじめとするロボット・自動化設備向けに、お客様の用途や要求仕様に応じた最適なモータの選定・技術提案を行っています。

    新規開発案件に加え、CAN通信設定、複数モータ接続時のID設定、初回通電時の異常動作の原因切り分け、エンコーダ再校正、零点設定、MIT制御パラメータの設定など、導入・立上げ時の技術支援にも対応しています。

    AGV・AMR用モータの選定や導入をご検討中の方は、お気軽にご相談ください。用途や要求仕様に応じて、最適なモータ選定や技術的なご提案を行っています。

    • 必要トルクが分からない 
    • 発熱や寿命に不安がある 
    • 既存モータの改善を検討したい

    技術相談・お見積りについては、下記よりお問い合わせください。

    お問い合わせフォームはこちら

    Email:info@sansuihitech.co.jp