タグ: CubeMars

  • CubeMars AK40・AK45シリーズがV3.0へ|デュアルエンコーダ採用で進化した小型ロボットアクチュエータ

    CubeMars AK40・AK45シリーズがV3.0へ|デュアルエンコーダ採用で進化した小型ロボットアクチュエータ

    執筆:山水先端技術株式会社

    CubeMarsのロボットアクチュエータ「AKシリーズ」のうち、小型モデルである AK40-10 KV170、AK45-10 KV75、AK45-36 KV80 の3機種がV3.0へアップデートされました。
    今回のV3.0で特に注目したいのが、入力側と出力側にそれぞれエンコーダを配置したデュアルエンコーダ構成です。出力軸の絶対位置を直接取得できるようになったことで、ロボットの起動・復帰時の位置確認や関節制御における使いやすさが向上しています。
    本記事では、AK40・AK45シリーズV3.0の主な変更点と、従来モデルから置き換える際に確認しておきたいポイントを、公開仕様をもとに解説します。
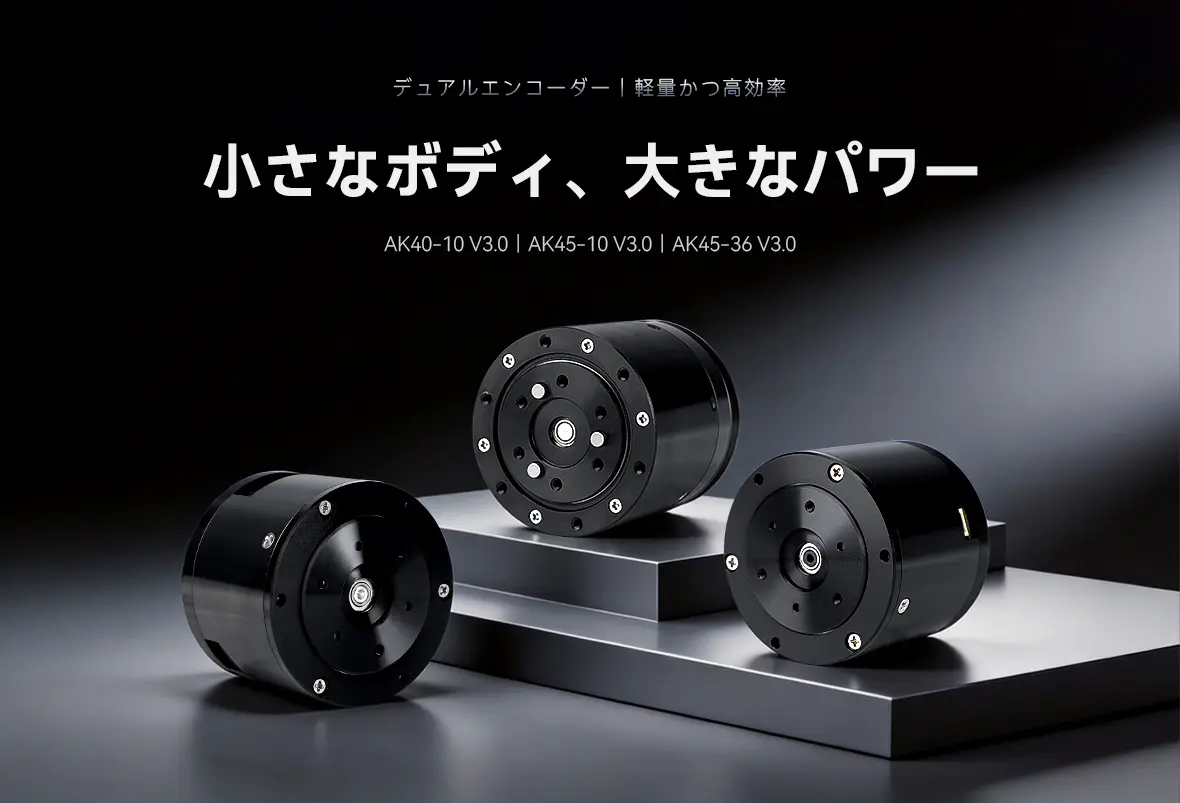
    図1 CubeMars AK40-10 V3.0/AK45-10 V3.0/AK45-36 V3.0

    1. AK40・AK45の3機種がV3.0へ

    今回V3.0となったのは、次の3機種です。

    型番減速比特徴・主な用途
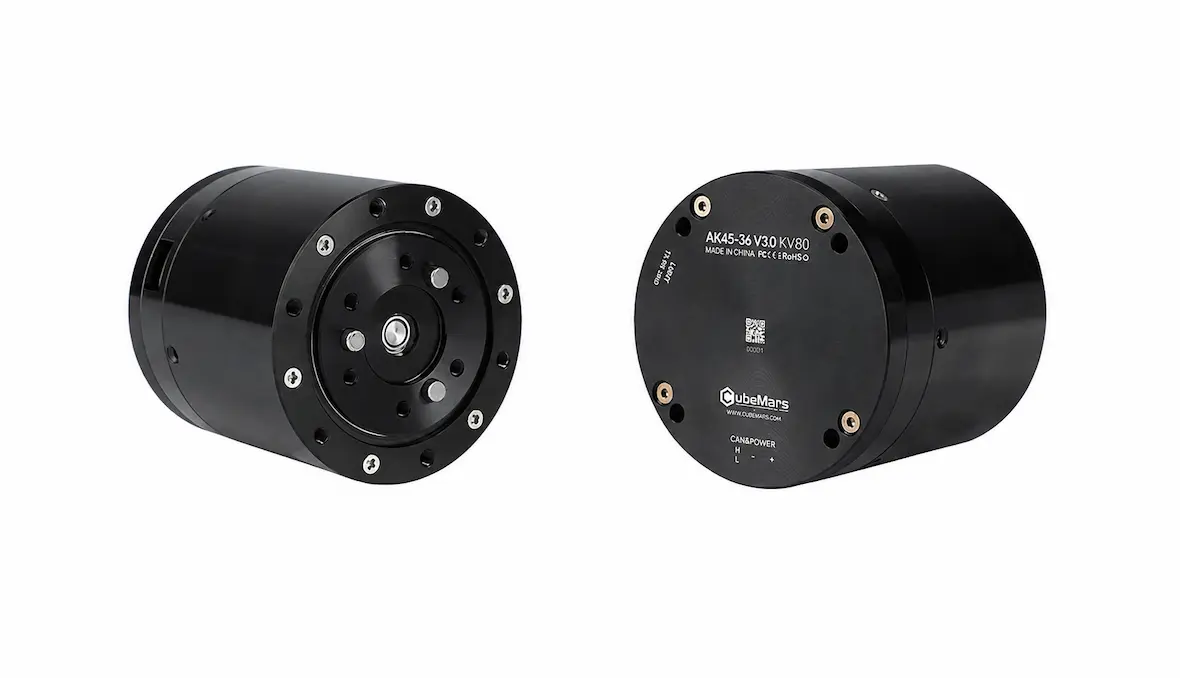
    AK40-10 V3.0 KV17010:1最小・最軽量クラス(190 g)
    手首・小型脚など
    AK45-10 V3.0 KV7510:1小型高速型(262 g)
    軽量アーム・小型ロボット全般
    AK45-36 V3.0 KV8036:1高トルク型(349 g)
    関節モジュール・産業用途

    3機種とも、モータ、遊星減速機、ドライバをコンパクトな筐体に統合したロボットアクチュエータで、CAN通信、SERVO制御、MITハイブリッド制御に対応しています。

    AK40-10・AK45-10は小型・軽量性を活かしたロボット関節用途に、AK45-36は36:1の減速比を活かした低速・高トルク用途に適しています。

    ※ 弊社Webサイトでは一部従来モデルの製品情報を掲載しておりますが、V3.0モデルも弊社経由でご購入いただけます。詳細につきましては、お問い合わせください。

    2. V3.0の大きな変更点 ― デュアルエンコーダ

    V3.0の大きな変更点が、デュアルエンコーダ構成の採用です。

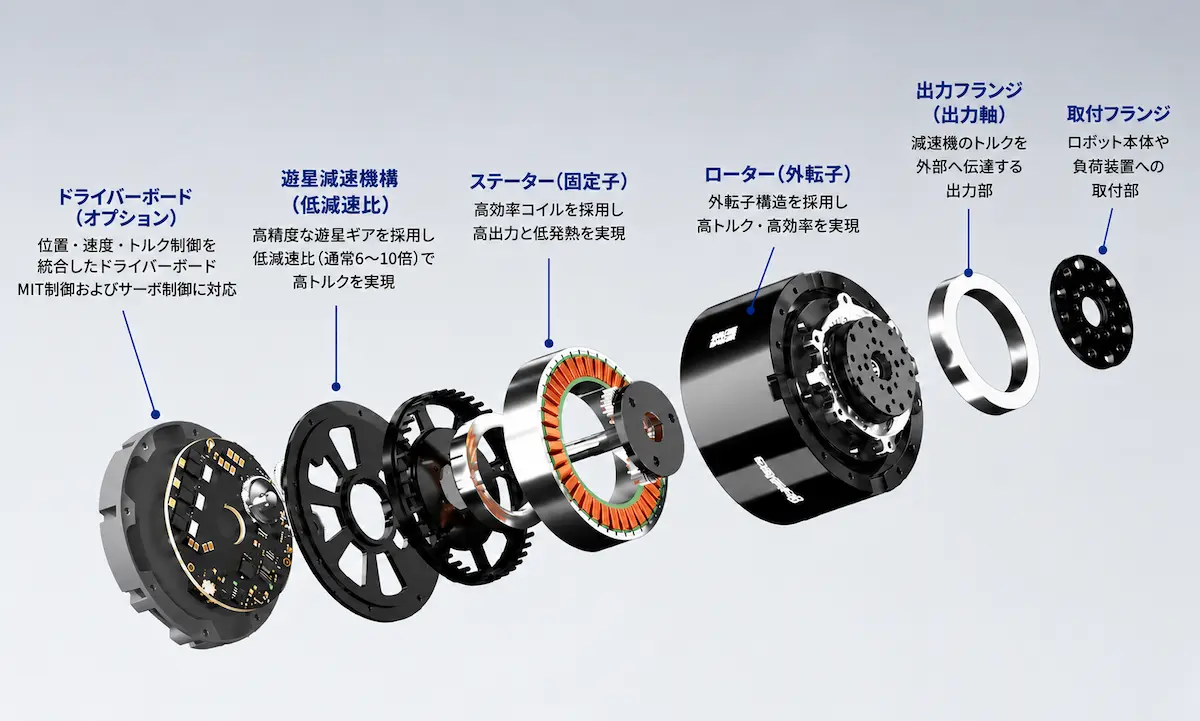
    AK40-10 V3.0、AK45-10 V3.0、AK45-36 V3.0では、入力側と出力側にそれぞれ磁気式エンコーダ MT6835 を搭載しています。分解能はいずれも 16 bit です。
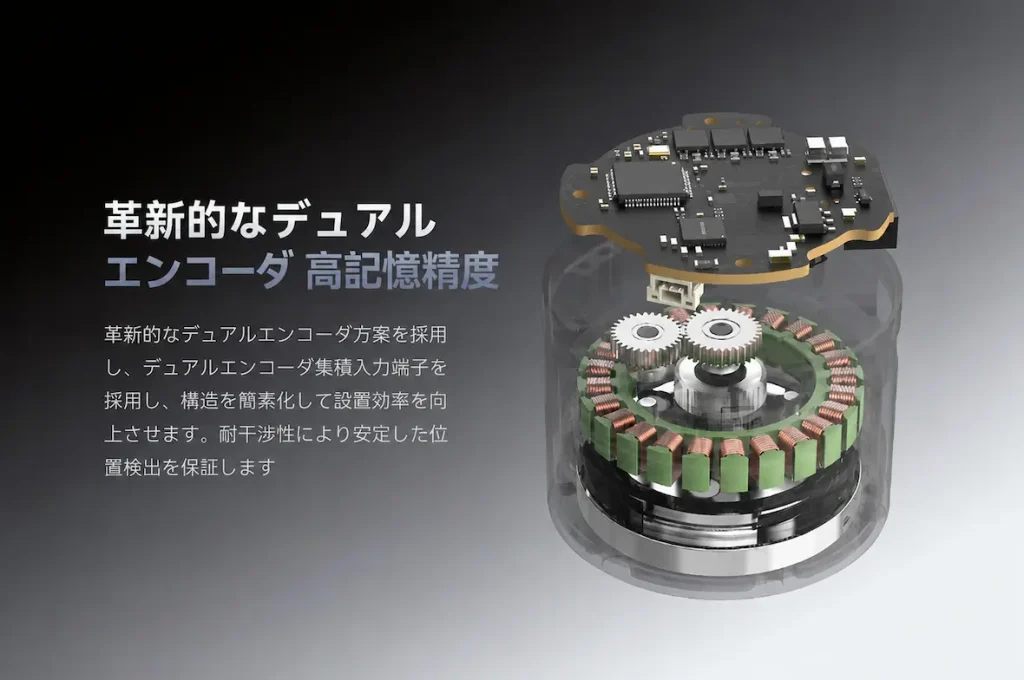
    図2 AKシリーズV3.0に採用されたデュアルエンコーダ構成

    2-1. 出力軸の位置を直接取得

    従来の入力側エンコーダだけによる位置検出では、モータ側の回転位置から減速機を介して出力軸位置を把握します。

    V3.0では出力側にもエンコーダを配置することで、減速機を介した後の出力軸位置を直接検出できる構成になりました。

    これは、多関節ロボットやヒューマノイドロボットなど、各関節の実際の位置を把握しながら制御したい用途で有効です。

    2-2. 電源再投入時の位置確認を簡略化

    出力側エンコーダでは、単回転の絶対位置(Single-turn Absolute Position)を取得できます。

    これにより、電源再投入時にも出力軸の絶対角度を把握でき、システム構成によっては、起動時の原点復帰工程を簡略化できます。

    特に、非常停止後の復帰や、多関節ロボットの起動時など、電源投入後に各関節の位置を速やかに把握したい用途では、単回転絶対位置を取得できることが大きなメリットとなります。

    3. 従来モデルとV3.0の仕様比較

    V3.0ではエンコーダ構成だけでなく、全長や重量など一部の機械仕様も変更されています。

    従来モデルから置き換える場合は、取付寸法、全長、重量に加え、定格電流・定格回転数などの電気仕様も最新データで確認することが重要です。

    3-1. AK40-10 KV170

    項目従来モデルV3.0
    エンコーダシングル
    磁気式5048/14 bit
    デュアル
    磁気式MT6835/各16 bit
    外形寸法φ53 × 37 mmφ53 × 40.2 mm
    重量185 g190 g
    定格電圧24 V24 V
    最大連続出力50 W50 W
    定格トルク1.3 N·m1.3 N·m
    ピークトルク4.1 N·m4.1 N·m
    定格電流2.7 A2.7 A
    ピーク電流7.3 A7.3 A
    定格回転数370 rpm370 rpm
    無負荷回転数435 rpm435 rpm
    減速比10:110:1
    バックラッシュ18 arcmin18 arcmin

    3-2. AK45-10 KV75

    項目従来モデルV3.0
    エンコーダシングル
    磁気式5048/14 bit
    デュアル
    磁気式MT6835/各16 bit
    外形寸法φ53 × 43 mmφ53 × 45.2 mm
    重量260 g262 g
    定格電圧24 V24 V
    最大連続出力39 W39 W
    定格トルク2.5 N·m2.5 N·m
    ピークトルク7 N·m7 N·m
    定格電流1.9 A1.9 A
    ピーク電流5 A5 A
    定格回転数120 rpm120 rpm
    無負荷回転数180 rpm180 rpm
    減速比10:110:1
    バックラッシュ18 arcmin18 arcmin

    3-3. AK45-36 KV80

    項目従来モデルV3.0
    エンコーダシングル
    磁気式5048/14 bit
    デュアル
    磁気式MT6835/各16 bit
    外形寸法φ55 × 54 mmφ55 × 56.5 mm
    重量340 g349 g
    最大連続出力33 W33.5 W
    定格トルク8 N·m8 N·m
    ピークトルク24 N·m24 N·m
    定格電流2 A2 A
    ピーク電流6.5 A6.5 A
    定格回転数40 rpm40 rpm
    無負荷回転数52 rpm52 rpm
    減速比36:136:1
    バックラッシュ12 arcmin12 arcmin

    図3 CubeMars AK45-36 V3.0 KV80

    AK45-36 V3.0 KV80は、φ55 mmのコンパクトな外径に36:1の遊星減速機構を組み合わせ、ピークトルク24 N·m、最大トルク密度68.8 N·m/kgを実現しています。

    4. 3機種に共通するV3.0仕様

    3機種に共通する主な仕様は、以下のとおりです。

    項目V3.0仕様
    エンコーダ磁気式MT6835 × 2
    エンコーダ分解能入力側・出力側 各16 bit
    通信方式CAN
    制御SERVO/MIT
    定格電圧24 V
    動作周囲温度-20~50 ℃
    絶縁クラスClass C
    保護機能過電流、過電圧/低電圧、過熱

    また、CubeMarsではAK3.0用の製品マニュアルや上位コンピュータソフトウェアも公開しており、AK40-10 V3.0、AK45-10 V3.0、AK45-36 V3.0はいずれもAK3.0系としてサポートされています。

    5. 従来モデルから置き換える際の確認ポイント

    V3.0への移行では、デュアルエンコーダ化による制御面のメリットだけでなく、機構・電気・制御の3つの観点から置き換え可否を確認することが重要です。

    ① 機構寸法

    3機種ともV3.0では全長がわずかに増加しています。

    既存機への置き換えでは、周辺部品との干渉、取付スペース、ハーネス取り回しなどを確認してください。

    ② 重量

    重量増加は数g程度ですが、多関節ロボットでは末端側の重量増加が上流関節の負荷にも影響します。

    特に手首・前腕など、軽量化を重視する関節ではシステム全体での確認が必要です。

    ③ 電気仕様

    3機種とも主要な出力仕様に大きな変更はありませんが、従来モデルから置き換える際は、必ず最新の仕様値および使用条件をご確認ください。

    ④ 制御・通信

    V3.0ではデュアルエンコーダ構成となっているため、従来モデルから移行する場合は、使用するファームウェア、上位ソフトウェア、CAN通信設定、制御パラメータなども含めて確認することをおすすめします。

    6. V3.0への更新で何が変わったのか

    今回のAK40・AK45小型シリーズのV3.0化は、単純なトルクアップや高速化ではありません。

    むしろ、小型・軽量という従来の基本性能を大きく変えず、出力軸側の位置検出を追加することで、ロボット関節としての制御性とシステム統合性を高めたアップデートと捉えるのが適切です。 特に、多関節ロボット、ヒューマノイド、四足歩行ロボット、研究用ロボットなど、起動時の関節位置把握や出力軸側の位置フィードバックを重視するシステムでは、デュアルエンコーダ化がV3.0を検討する重要なポイントになります。

    7. AKシリーズV3.0の選定・置き換えに関するご相談

    山水先端技術株式会社は、CubeMars日本正規代理店として、AKシリーズをはじめとするロボット用モータ・アクチュエータの国内供給と技術サポートを行っています。

    AKシリーズV3.0への置き換えやモータ選定でお困りではありませんか?

    ・従来モデルからV3.0への置き換え可否の確認
    ・用途・必要トルク・回転数に応じた最適モデル選定
    ・CAN通信・SERVO/MIT制御に関する技術相談
    ・試作から量産プロジェクトまでの導入支援

    まずはお気軽にご相談ください。

    お問い合わせフォームはこちら

    info@sansuihitech.co.jp

    ※ 本記事に記載の仕様値はCubeMars社の公開情報に基づいています。仕様は予告なく変更される場合がありますので、製品選定・ご採用の際は最新の製品仕様をご確認ください。
  • AGV・AMR導入事例から見る|CubeMarsモータ選定ガイド

    AGV・AMR導入事例から見る|CubeMarsモータ選定ガイド

    執筆:山水先端技術株式会社

    前回の記事では、AGV・AMR用モータを選定するための5つの基本原則、6つの選定ポイント、そして現場で陥りやすい4つの失敗事例と回避策について解説しました。

    今回は、CubeMarsモータを採用した実導入事例をもとに、用途別のモータ選定ポイントを解説します。さらに、推奨モデルや選定時の注意点も紹介し、実際の設計・開発に役立つ実践的な情報をお届けします。

    図1 CubeMarsモータ採用の実導入事例

    1. CubeMarsモータ採用の実導入事例

    CASE A 防爆エリア対応 自律巡回点検ロボット

    エネルギーインフラの無人24時間巡回点検(中国・大手プラント運営事業者)
    ■ 業界・用途: 石油化学・天然ガス・危険物保管プラントにおける24時間自律巡回点検(無人化監視・スマート運用)
    ■ AGV・AMR形態: 四輪独立操舵型 自律巡回ロボット(屋外・防爆エリア対応) ■ 採用モータ: CubeMars AK60-39 ×4台(操舵軸) ・ AK80-8・AK80-9 ×4台(駆動輪)
    ■ 選定理由: 高粉塵・温度差の激しい屋外環境で長期連続稼働する必要があり、クロスローラ軸受によるラジアル耐荷重とパラメータ安定性を優先
    ■ 導入効果: 従来の人手巡回(夜間2名×2交代)を完全代替し、年間人件費および労災リスクを大幅に削減。点検データはリアルタイムで中央監視室に集約され、デジタル運用基盤を確立

    CASE B 多用途インフラ点検AMR

    工場・倉庫・施設管理を横断する高リスク環境向け24・7巡回AMR(中国・産業用ロボット大手)
    ■ 業界・用途:
    重工業・化学プラント・物流施設での24時間365日連続巡回・監視・保守支援
    ■ AGV・AMR形態:
    差動駆動型 多用途プラットフォーム(協働ロボットアームとの組み合わせ可)
    ■ 採用モータ: CubeMars AK80-64 ・ AK10-9 V3.0(駆動輪) + 必要に応じてアーム関節モジュール
    ■ 選定理由: 高減速比による低速・高トルク領域での精密制御が必要、かつ協働アームと連動するためサーボ・トルク制御(MITモード)の互換性が必須
    ■ 導入効果: 人がアクセス困難な高温・有毒・高所エリアの定常点検を完全自動化。点検頻度の向上と人為ミスの撲滅により、設備停止リスクを大幅に低減

    CASE C 自動車工場向け全方向AMR

    グローバル自動車OEMの組立工場向け全方向AMR(韓国・ロボティクス専業メーカー)
    ■ 業界・用途: 自動車組立工場での部品搬送、倉庫補充、施設警備、オフィス文書配送(複数のグローバル大手自動車OEMで採用)
    ■ AGV・AMR形態: ボールホイール(球駆動方式)採用の8輪駆動 全方向移動プラットフォーム
    ■ 採用モータ: CubeMars AK60-6 ×8台(ボールホイール駆動)
    ■ 選定理由: 全方向移動を実現するためには8基のモータの応答性とパラメータ一致性が極めて重要、かつ薄型・軽量のコンパクト統合モジュールが筐体設計上必須
    ■ 導入効果: 狭所・段差のある工場通路でも全方向走行が可能となり、固定ライン以外への横展開が容易に。複数のグローバル大手自動車OEMで標準採用化

    このように、AGV・AMRでは用途や走行方式によって求められる性能が大きく異なります。モータ選定では、トルクやサイズだけでなく、耐荷重性・応答性・制御方式・量産品質まで含めて総合的に評価することが重要です。

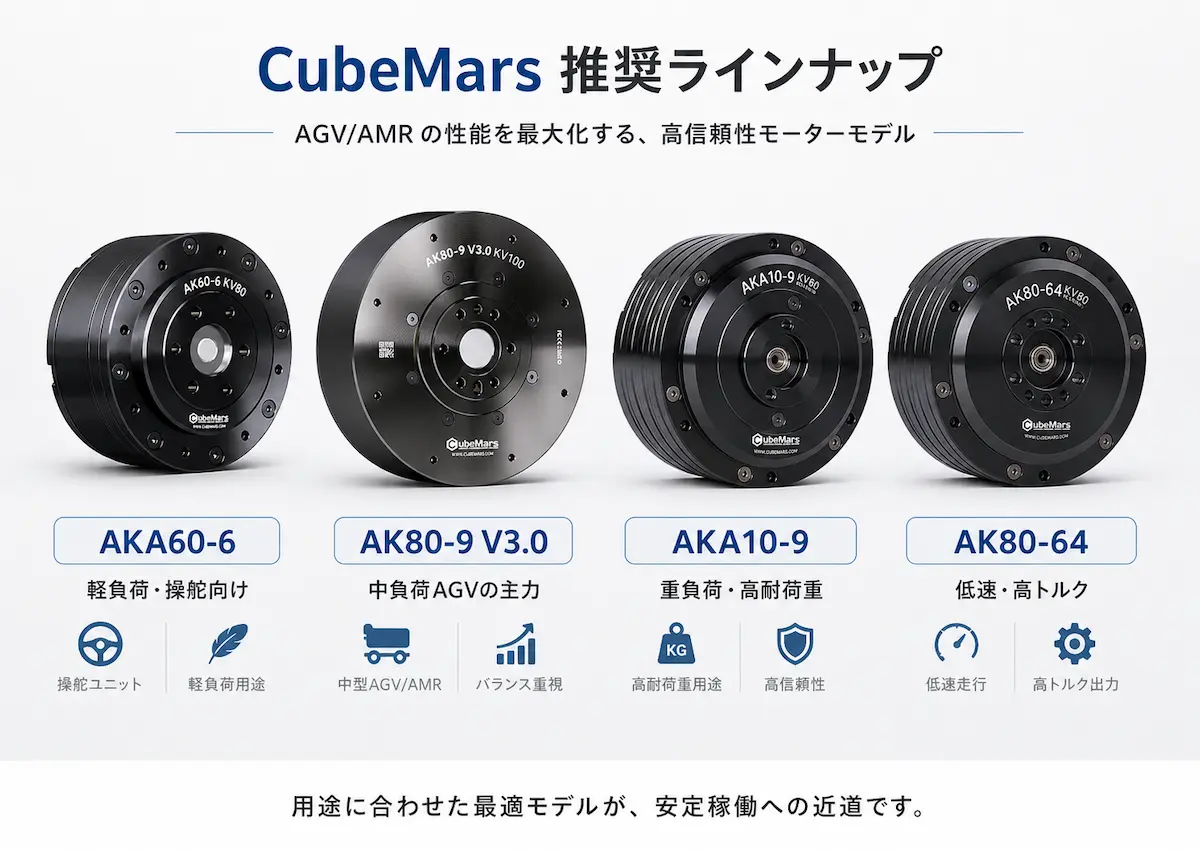
    2. AGV・AMRタイプ別 CubeMars推奨モデル早見表

    AGV・AMR
    タイプ
    車体
    仕様
    単輪荷重推奨
    モデル
    選定の
    決め手
    軽負荷
    四輪AGV
    操舵
    自重 ≤80kg
    積載 ≤50kg
    ≤15kgAKA60-6(KV80)厚さ約43mm
    ピークトルク9N·m
    ラジアル耐荷重18kg
    コンパクト
    低騒音
    中負荷
    四輪AGV
    自重 80〜150kg
    積載 50〜100kg
    15〜25kgAK80-9 V3.0(KV100)厚さ38.5mm
    ピークトルク約22N·m
    48V対応
    高コスト
    パフォーマンス
    重負荷AGV
    全方向移動AMR
    自重 ≥150kg
    積載 ≥100kg
    ≥25kgAKA10-9(KV60)
    AK10-9 V3.0
    クロスローラ軸受
    ラジアル耐荷重最大50kg
    ピークトルク48〜53N·m
    双輪操舵AGV
    (ステアリングのみ)
    ステア専用
    (キャスタが
    荷重を分散)
    操舵負荷主体AK60-6
    標準仕様
    ピークトルク9N·m
    サーボ精密制御
    応答が速くスムーズ
    低速・高トルク
    重負荷AGV
    重量物
    搬送
    高荷重AK80-64(KV80)64:1減速
    ピークトルク120N·m
    低速精密制御

    ※上記は一般的な選定例です。実際の仕様に応じて最適モデルは異なります。

    設計時のポイント

    60系列は軽負荷または純粋な操舵(ステアリング)用途に最適化されたシリーズです。中・重負荷の駆動輪に60系列を流用すると、過電流・過熱・トルク不足のリスクが高まります。中・重負荷駆動には70・80系列を、特に薄型化と高トルクを両立する必要がある場合はAK80-9 V3.0を、ラジアル耐荷重を最重視する場合はAKAシリーズ(AKA60-6・AKA10-9)を選定してください。全方向4輪・8輪駆動構成では、全モータの出荷パラメータの一致性が走行ばらつきを左右します。

    図2 AGV・AMR用途別 CubeMars推奨モデル
    図3 CubeMars AK・AKAシリーズ主要モデル比較

    3. CubeMarsが選ばれる5つの理由

    ① AGV・AMR専用設計

    AKAシリーズは、AKシリーズの軸受構造と遊星キャリアを、AGV・AMRのラジアル荷重要件に合わせて全面的に再設計したAGV・AMR専用ライン。AKA60-6では従来比+52%、AKA10-9では従来比+120%のラジアル耐荷重を実現しています。

    ② 高い品質安定性

    全数無負荷検査による出荷前パラメータ統一、軸受・遊星キャリアの個体差最小化により、複数台同期運行(4輪駆動・8輪駆動・全方向ホイール)でも偏走・経路逸脱が起きにくい品質を実現しています。

    ③ 柔軟なカスタマイズ対応力

    KV値、リード線出口位置、コネクタ形状、防護カバー、ファームウェア(CAN ID・加減速プロファイル)まで、量産前段階での仕様カスタムに少量から対応可能。日本のお客様固有の要件にも、中国本社と直結する開発体制で素早く応えます。

    ④ 日中技術サポート

    山水先端技術株式会社が日本正規代理店として、選定指導(プリセールス)・ 試作支援・量産立ち上げ・長期保守までを一貫してサポート。当日応答・3営業日以内解決を標準とし、中国本社(南昌酷徳智能科技有限公司)の開発エンジニアとも中日双方向の技術窓口を直結しています。

    ⑤ 優れたコストパフォーマンス

    CubeMarsを擁する南昌酷徳智能科技は、ロボット用モータ領域への特化を続け17年以上、世界の主要なAGV・AMR・四足・二足ロボット・協働アーム企業へ量産納入実績があります。標準品の最適化と少量カスタムを両立させる供給体制により、AGVの量産コスト要件にも応えます。

    モータ選定に関するご相談は山水先端技術へ

    CubeMars製ロボット用モータの日本正規代理店として、AGV・AMRをはじめとするロボット・自動化設備向けに、用途や要求仕様に応じた最適なモータ選定と技術提案を行っています。

    CAN通信設定、ID設定、エンコーダ校正、MIT制御パラメータ設定など、導入・立上げ時の技術支援にも対応しています。

    AGV・AMR用モータの選定でお困りではありませんか?

    山水先端技術株式会社では、
    用途や要求仕様に応じた最適なモータ選定から、
    導入・量産まで一貫してサポートしています。

    • 用途・必要トルクに応じた最適モデル選定
    • 量産プロジェクトの立上げ支援
    • 既存機種からの置換提案

    まずはお気軽にご相談ください。

    お問い合わせフォームはこちら

    info@sansuihitech.co.jp

  • QDDモータとは?|ロボット関節を支える「準ダイレクトドライブ」技術を解説

    QDDモータとは?|ロボット関節を支える「準ダイレクトドライブ」技術を解説

    執筆:山水先端技術株式会社

    ヒューマノイドロボット、四足歩行ロボット、外骨格などの高性能ロボットでは、軽量化しながら大きなトルクを出力し、人や環境と安全に相互作用できる関節が求められます。こうした要件に応える駆動方式として注目されているのが、QDD(Quasi Direct Drive:準ダイレクトドライブ)モータです。

    図1  QDDアクチュエータ内部構造のイメージ

    ヒューマノイドロボット、四足歩行ロボット、外骨格などの高性能ロボットでは、軽量化しながら大きなトルクを出力し、人や環境と安全に相互作用できる関節が求められます。こうした要件に応える駆動方式として注目されているのが、QDD(Quasi Direct Drive:準ダイレクトドライブ)モータです。
    本記事では、QDD(Quasi Direct Drive)の基本原理やDD・高減速比機構との違いを解説するとともに、CubeMarsのAK・AKE・AKHシリーズを例に、それぞれの設計思想や特徴、日本市場で期待される用途について、実務目線でわかりやすく紹介します。

    1.QDDモータとは?

    QDDは、モータと低減速比の減速機構を一体化し、ダイレクトドライブに近い応答性とバックドライバビリティ(外力によって出力軸を逆駆動しやすい特性)を維持しながら、実用的なトルク密度を確保する駆動方式です。QDDでは、一般に6:1~10:1程度を目安とする低減速比の減速機構が用いられ、伝達経路を短くすることで、摩擦・慣性・応答遅れを抑えます。
    ロボット関節では、単に大きなトルクを出せばよいわけではありません。外力を受けた際に自然に追従できること、転倒や衝突時の衝撃を吸収しやすいこと、力制御に素早く反応できることが重要です。QDDは、これらをバランスよく実現しやすい点に特徴があります。

    三つの駆動方式の違い

    DDは高応答ですが、大きなトルクを得るにはモータ自体を大型化する必要があります。一方、高減速比機構は小型モータで高トルクを得られる反面、摩擦や慣性が増え、外力への追従性が低下しやすくなります。QDDは、その中間に位置する設計思想です。

    図2 DD・QDD・高減速比機構の特性比較

    2.QDDがロボット関節に適している理由

    2-1. 高トルク密度

    低減速比でも、モータ・減速機・構造部材を一体化することで、限られた体積と重量の中で大きな出力を得られます。関節部の軽量化は、上流側の関節やバッテリー負担の低減にもつながります。

    2-2. 優れたバックドライバビリティ

    外力を受けたときに出力軸が動きやすく、人との接触時の安全性、転倒時の衝撃吸収、力制御に基づく柔軟な動作に有利です。

    2-3. 高応答性

    ダイナミックな歩行、ジャンプ、姿勢制御などでは、制御指令に対する瞬時の応答が重要です。伝達経路が短く、摩擦・慣性を抑えやすいQDDは、こうした用途と相性が良好です。

    2-4. 低バックラッシュと高精度

    精密な遊星減速機構と高分解能エンコーダを組み合わせることで、関節角度や出力トルクを高精度に制御できます。位置制御だけでなく、トルク制御やインピーダンス制御にも適しています。

    3.QDDモータの内部構造

    典型的なQDDアクチュエータは、ブラシレスモータ(固定子・回転子)、低減速比の遊星減速機構、エンコーダなどで構成されます。製品構成によってはドライバーボードも一体化され、位置フィードバックとFOC(ベクトル制御)により、位置・速度・トルク制御を実現します。AKEシリーズではドライバーボードが分離されており、外部ドライバーを組み合わせて使用します。 これらを同一ハウジング内に統合することで、伝達経路を短縮し、組立誤差、配線、部品点数を削減できます。モータ出力を低減速比ギアを介して直接関節へ伝える構成が、応答性とトルク出力を両立する構造的な基盤です。

    4.CubeMarsのQDD関連製品

    CubeMarsは、長年にわたるBLDCモータの研究開発・製造経験を有し、AK、AKE、AKHの各シリーズを通じて、ロボット関節向けの多様な駆動ソリューションを提供しています。

    4-1. AKシリーズ:一体型関節アクチュエータ

    AKシリーズは、ブラシレスモータ、遊星減速機、エンコーダを一体化したロボット関節用アクチュエータです。モデルや選択仕様によりドライバーボードを搭載し、サーボ制御やMITハイブリッド制御に対応します。一部モデルにはデュアルエンコーダが搭載され、配線と組立を簡素化しながら、低バックラッシュと高い位置決め精度を実現しています。 主力モデルのAK10-9 V3.0は、定格トルク18 N·m、最大トルク53 N·mで、外骨格、四足歩行ロボット、ヒューマノイドロボット、医療用ロボットなどの用途に適しています。AK70-10、AK80シリーズなど、異なるトルク帯や減速比の製品も展開されています。

    4-2. AKEシリーズ:準ダイレクトドライブモータ

    モータと減速機を一体化し、ドライバーボードを分離した準ダイレクトドライブシリーズです。小型・軽量化を重視する設計や、独自の制御アルゴリズムを実装する開発チームに適しています。

    代表モデルのAKE90-8 KV35は、定格トルク55 N·m、最大トルク170 N·m、最大トルク密度121.4 N·m/kg、バックラッシュ9 arcmin以下です。5段精密ギア構造により高い負荷能力と低騒音動作を両立し、改良された巻線プロセスによって銅損と発熱を抑えています。外骨格、ヒューマノイドロボット、協働ロボットなどの関節用途に適しています。

    4-3. AKHシリーズ:中空軸遊星アクチュエータ

    配線やセンサーケーブルを軸内部に通せる中空軸構造を採用しています。ブラシレスモータ、精密遊星ギア、デュアル高分解能エンコーダ、FOC対応ドライバーを統合し、多関節システムの配線を簡素化したい設計に適しています。なお、減速比は48:1(AKH70-48)や16:1(AKH70-16)と一般的なQDDより高めに設定されており、高減速比による高トルク出力を重視した設計です。

    4-4. 三つのシリーズ比較

    比較項目AKシリーズAKEシリーズ
    (準ダイレクトドライブ)
    AKHシリーズ
    構造形式モータ+減速機+
    エンコーダの一体化
    (ドライバーボード
    は モデル・仕様
    により搭載)
    モータ+減速機の
    一体化、 ドライバー
    ボードは分離
    中空軸+モータ+
    減速機+ デュアル
    エンコーダの一体化
    代表モデルAK10-9 V3.0 KV60AKE90-8 KV35AKH70-48 V1.0
    代表パラメータ定格トルク 18 N·m
    最大トルク 53 N·m
    最大トルク密度
    121.4 N·m/kg
    定格トルク 74 N·m
    最大トルク 222 N·m
    減速比 48:1
    中空配線
    適した開発迅速な統合、
    量産プロジェクト
    独自制御、外骨格、
    ヒューマノイド
    配線と構造設計の
    自由度を重視

    5.日本市場でQDDモータが注目される理由

    5-1. ヒューマノイド・サービスロボット開発の拡大

    少子高齢化と労働力不足を背景に、介護、物流、家事、点検など、人と同じ空間で働くロボットへの期待が高まっています。軽量・高トルク・高応答性を兼ね備えたQDDは、股関節、膝関節、足首などの主要関節に適した選択肢です。

    5-2. 精度・信頼性への厳しい要求

    日本の大学、研究機関、装置メーカーでは、低バックラッシュ、高分解能エンコーダ、繰り返し位置決め精度、安定した制御性能が重視されます。例えば、AKE90-8 KV35ではバックラッシュ9 arcmin以下を実現しており、AK10-9やAKH70シリーズなどの一部モデルでは、入出力側のデュアルエンコーダを採用しています。これらは、日本市場で重視される位置決め精度や制御安定性に対応した設計です。

    5-3. 静音・省スペース設計へのニーズ

    介護施設、家庭、オフィス、研究室などでは、動作音と装置サイズが導入可否を左右します。AKEシリーズの低騒音設計、AK・AKHシリーズのコンパクトな一体構造は、人との共存環境に適しています。

    5-4. 大学・研究機関での開発期間短縮

    成熟したアクチュエータを採用することで、研究チームは機械設計や制御基板の開発負担を減らし、制御アルゴリズムやAI統合に注力できます。ドライバーボードを搭載したAK・AKHシリーズの対応モデルでは、CAN通信を介してサーボ制御やMITハイブリッド制御を利用できます。AKEシリーズではドライバーボードが分離されているため、通信方式や制御機能は組み合わせるドライバーの仕様によって異なります。

    6.主な適用分野

    適用分野代表的な関節・
    用途
    求められる特性
    ヒューマノイド
    ロボット
    股関節、膝関節、
    肩、肘
    高トルク密度、
    高応答、力制御
    四足歩行ロボット脚部関節、
    姿勢制御
    衝撃耐性、バックドライバビリティ
    外骨格・
    リハビリ機器
    股、膝、
    足首、肘
    軽量、安全性、
    静音性
    協働ロボットアーム関節、
    手首軸
    低バックラッュ、
    柔軟制御
    医療・サービス
    ロボット
    人と接触する
    可動部
    小型、静音、
    滑らかな動作

    図3 QDDモータの代表的な適用分野

    7.まとめ

    QDDモータは、ダイレクトドライブに近い応答性とバックドライバビリティを維持しながら、低減速比機構によって実用的なトルク密度を確保する駆動方式です。CubeMarsでは、一体型のAKシリーズ、準ダイレクトドライブ設計に特化したAKEシリーズ、中空軸構造を備えたAKHシリーズを展開しており、制御方式、配線、トルク、構造設計などの要求に応じて選定できます。

    8.よくある質問(FAQ)

    Q1. QDDとDDの最大の違いは何ですか?

    DDはモータ軸が直接負荷を駆動します。QDDは低減速比ギアを介し、DDに近い応答性を保ちながらトルク密度を高めます。

    Q2. QDDと波動歯車減速機(ハーモニックドライブ®)の違いは何ですか?

    一般的なQDDは低減速比を採用し、バックドライバビリティと応答性を重視します。高減速比の波動歯車減速機は高い保持力を得やすい一方、摩擦や慣性が大きくなりやすい傾向があります。

    Q3. QDDはどのようなロボットに向いていますか?

    ヒューマノイド、四足歩行、外骨格、協働ロボットなど、軽量、高トルク、高応答、力制御が求められる用途に適しています。

    Q4. AKシリーズとAKEシリーズはどう選べばよいですか?

    迅速な立ち上げと一体型構造を重視する場合はAKシリーズ、外部ドライバーや独自制御を重視する場合はAKEシリーズが適しています。

    Q5. AKHシリーズの主な利点は何ですか?

    中空軸を通して電源線や信号線を配線できるため、多関節ロボットの配線を簡素化し、構造設計の自由度を高められます。

    Q6. CubeMarsのアクチュエータはCAN通信に対応していますか?

    CubeMarsのAK・AKHシリーズなど、ドライバーボードを搭載した対応モデルでは、CAN通信を介してサーボ制御やMITハイブリッド制御を利用できます。AKEシリーズやフレームレスモータなど、外部ドライバーを使用する製品については、対応する通信方式および制御モードは組み合わせるドライバーの仕様によって異なります。メーカーによれば、今後CAN FDやEtherCATへの対応も計画されています。

    QDDモータ・ロボット関節用アクチュエータの技術相談

    山水先端技術株式会社は、CubeMars日本正規代理店として、
    QDDモータやロボット関節用アクチュエータの選定から、
    導入・量産まで一貫してサポートしています。

    CAN通信、MIT Mode、サーボ制御、各種パラメータ設定など、
    導入・立上げ時の技術支援にも対応しています。

    QDDモータの採用やモータ選定でお困りではありませんか?

    ・用途・必要トルクに応じた最適モデル選定
    ・CAN通信・MIT Mode・サーボ制御に関する技術相談
    ・AK・AKE・AKHシリーズを含む置換・量産提案

    まずはお気軽にご相談ください。

    お問い合わせフォームはこちら

    ✉ info@sansuihitech.co.jp

  • AGV・AMR用モータの選び方|5つの基本原則と6つの選定ポイント

    AGV・AMR用モータの選び方|5つの基本原則と6つの選定ポイント

    執筆:山水先端技術株式会社

    第1回では、AGV・AMRの基本概念と国内市場の動向について解説しました。AGV・AMRの性能を最大限に引き出すためには、用途や運行シナリオに適したモータを選定することが重要です。

    モータは、走行性能、搬送精度、稼働率、さらには製品寿命や保守コストにも大きな影響を与える、AGV・AMRの「心臓部」ともいえる重要部品です。

    本稿では、AGV・AMRを長期間にわたり安定稼働させるためのモータ選定方法について、5つの基本原則、6つの選定ポイント、よくある4つの失敗と回避策の3つの視点から体系的に解説します。

    1. モータ選定の5つの基本原則

    原則1:負荷条件への適合(マッチング)

    車体自重と最大積載量を、車輪数と荷重分散比率で除算し、1モータあたりの実負荷を算出します。さらに、起動・停止・登坂・操舵時の瞬時負荷を考慮し、最大トルクには最低でも定常負荷の1.2〜1.5倍の安全余裕を確保することが必須です。安全余裕を削ると、起動電流が定格を超え、ドライバ過熱・焼損・ヒューズトリップなどの故障につながります。

    原則2:運行シナリオへの適合

    AGV・AMRでは、運行シナリオによって重視すべきモータ性能が異なります。屋内の常温・低粉塵・軽負荷環境では低騒音・低振動・高安定性が、重負荷・高頻度サイクル運行では高トルク・高放熱性能と長寿命のラジアル軸受が、全方向移動や精密操舵ではサーボモードによる滑らかな低速制御が、それぞれ重要な選定基準となります。

    原則3:搭載スペースへの適合

    AGV・AMRは年々小型化しています。モータの外径と厚みは、車輪外周およびシャーシ内の有効スペースと厳密に整合させる必要があります。CubeMars AKシリーズのように「モータ+遊星減速機+ドライバ基板」を一体化した薄型統合モジュールを採用することで、組立工数と設置スペースを同時に削減できます。

    原則4:制御方式と通信プロトコルへの適合

    AGV・AMRの上位コントローラが、速度制御・位置制御・トルク制御(MITモード)・サーボ制御のいずれを要求するかを事前に確認し、それに対応するモータとドライバを選定します。CAN・RS-485・EtherCATなどの通信プロトコルとの互換性に加え、出荷時の制御パラメータのばらつきが小さいことも、複数台の同期運行における走行安定性に直結します。

    原則5:コストと信頼性のバランス

    イニシャルコストだけでなく、平均故障間隔(MTBF)、補修部品の標準化、現地サービス対応の早さを含めたライフサイクルコスト(TCO)で比較することが重要です。安価なモータを選定して半年で軸受が破損し、ライン停止損失と交換工数で逆ザヤになる例は枚挙にいとまがありません。

    2. 必ず押さえる6つの選定ポイント

    ポイント1:定格トルクと最大トルク

    最大トルクはAGV・AMRの起動加速・登坂・搬入時の瞬間的な負荷耐性を、定格トルクは長時間連続運行時の発熱と寿命を決定づけます。選定の目安として、駆動輪1モータあたりの分担荷重が20kgを超える場合は、最大トルク30N·m以上を確保することを推奨します。純粋な操舵(ステアリング)用途であれば、車体寸法と転向抵抗に応じて9〜15N·mで足ります。

    ポイント2:回転数とKV値

    モータの無負荷回転数は概ね「使用電圧 × KV値 ÷ 減速比」で求まり、これがAGV・AMRの最高速度を決定します。屋内常用AGVの目安速度は0.5〜1.5 m・sで、48V電源では定格300〜600 rpmが標準的です。減速比6:1なら80 KV、9:1なら100 KVが有力な候補となります。CubeMarsはKV値のカスタム対応も可能で、特殊な速度プロファイルにも柔軟に応えられます。

    ポイント3:ラジアル荷重能力と軸受タイプ

    AGV・AMR用モータでは、車体重量を直接受ける「径方向荷重(ラジアル荷重)」への対応能力が重要な設計要素となります。長期的な信頼性や高い剛性を重視する場合には、一般的な深溝玉軸受ではなく、「クロスローラ軸受(Crossed Roller Bearing)」を採用したモデルが適しています。

    CubeMarsのAK80-8、AK80-64、AK70-10、AK10-9 V3.0、AK10-9 V2.0、AKA10-9などの主要モデルでは、クロスローラ軸受を採用しており、ラジアル方向とアキシャル方向の荷重を同時に受けることができます。これにより、高い剛性と優れた位置決め精度を維持しながら、AGV・AMRのような長時間連続運転や繰り返し負荷が発生する用途にも安定した性能を発揮します。

    ※採用されるクロスローラ軸受の仕様は、製品シリーズやモデルによって異なります。詳細については各製品の仕様書をご確認いただくか、お問い合わせください。

    ポイント4:設置寸法(外径・厚み・取付ピッチ)

    車輪径と整合する外径、シャーシ厚に収まる軸方向厚み、そして取付穴ピッチを事前に図面で照合することが必須です。コンパクト設計のAGVであれば厚み40 mm以下の薄型モデル、重負荷AGVであれば外径80 mm以上で剛性とトルクを両立させるモデルが推奨されます。

    ポイント5:制御モードと互換性

    サーボモード(推奨・滑らかなクローズドループ制御)、速度モード、トルク制御モード(MITモード)のいずれに対応しているかを確認します。CubeMars AK・AKAシリーズは、これらすべてのモードに加え、CAN・RS-485通信に標準対応しており、汎用モーションコントローラとの接続性に優れています。

    ポイント6:防護等級と環境適合性

    屋内常用AGVではIP30〜IP40で十分ですが、粉塵が多い倉庫・物流現場ではIP54相当、屋外や水濡れ可能性のある現場ではIP65以上、または外付け防護カバーへの対応が必要です。コストの最適化のため、過剰な防護等級は避けつつ、実環境のリスクに合わせて選定します。

    3. よくある4つの失敗と回避策

    失敗1:起動時の電流過大・ドライバー過熱

    原因の多くは、最大トルク不足、または定格トルクを超えた運用、もしくは制御パラメータ(加減速時間、電流制限)の調整不足です。回避策は、負荷を精密に算出し、十分なトルク余裕を持つモデルを選び、専門のサーボ制御で起動加速度を最適化することです。AGV駆動用途では、60系列など軽負荷向けモデルで中負荷の駆動を行うと過電流問題が起きやすく、70・80系列以上の選定が推奨されます。

    失敗2:複数台運行時の挙動のばらつき

    正規流通外の並行輸入品や、ロットの異なる製品を混在して使用すると、出荷時の設定値や調整状態のばらつきにより、4輪駆動・8輪駆動の同期運行時に偏走や経路逸脱が発生することがあります。回避策は、正規代理店経由で同一ロットの製品を一括手配し、出荷前に全数の設定値と動作状態を確認することです。山水先端技術では、この確認工程を標準サービスとして提供しています。

    失敗3:軸受の早期破損・回転不良

    薄肉軸受(深溝玉軸受タイプ)でラジアル荷重の大きい中・重負荷AGVを長期間運用すると、半年〜1年で軸受の摩耗・打痕・回転不良が発生します。回避策は、中・重負荷のシナリオではクロスローラ軸受採用モデル(CubeMars AKA・AKシリーズ上位機種)を初期段階から選定することです。

    失敗4:設置寸法・取付穴ピッチの不適合

    実機の試作段階で「取付穴が車体フレームと干渉する」「車輪と外径が当たる」といったトラブルが頻発します。回避策は、選定段階で外径・厚み・取付穴ピッチ・リード線出口位置までを3D-CADで照合し、必要に応じてケーブル引出方向や端子形状をカスタマイズすることです。CubeMarsは、こうしたカスタム要望にも小ロットから柔軟に対応できる体制を整えています。 AGV・AMRの性能を最大限に引き出すためには、用途や運行シナリオに適したモータを選定することが重要です。本稿が皆様のモータ選定の一助となれば幸いです。

    次回のご案内:実導入事例から学ぶAGV・AMR用モータ選定

    次回(最終回)では、エネルギー巡回ロボット、多目的協働AMR、全方向移動AMRなどを例に、CubeMarsモータを採用した実導入事例をご紹介します。
    また、AGV・AMRの自重・積載重量・運行シナリオごとに推奨されるCubeMarsモータを一覧表で整理し、実際のモータ選定に役立つ実践的なガイドをお届けします。

    モータ選定に関するご相談は山水先端技術へ

    CubeMars製ロボット用モータの日本正規代理店として、AGV・AMRをはじめとするロボット・自動化設備向けに、用途や要求仕様に応じた最適なモータ選定と技術提案を行っています。

    CAN通信設定、ID設定、エンコーダ校正、MIT制御パラメータ設定など、導入・立上げ時の技術支援にも対応しています。

    AGV・AMR用モータの選定でお困りではありませんか?

    山水先端技術株式会社では、
    用途や要求仕様に応じた最適なモータ選定から、
    導入・量産まで一貫してサポートしています。

    • 用途・必要トルクに応じた最適モデル選定
    • 量産プロジェクトの立上げ支援
    • 既存機種からの置換提案

    まずはお気軽にご相談ください。

    お問い合わせフォームはこちら

    info@sansuihitech.co.jp

  • AGV・AMR入門|市場動向と導入の基本

    AGV・AMR入門|市場動向と導入の基本

    執筆:山水先端技術株式会社

    日本の製造業・物流業では、人手不足や物流現場の省人化ニーズを背景に、AGV・AMRの導入が急速に進んでいます。一方で、「AGVとAMRの違いが分からない」「自社にはどちらが適しているのか判断できない」という声も少なくありません。本記事では、その基本構造と市場動向を分かりやすく解説します。

    その背景には、少子高齢化による生産年齢人口の減少、いわゆる「2024年問題」「2030年問題」、さらにEC市場の拡大に伴う物流現場の高密度化など、さまざまな社会課題があります。こうした課題を解決する有力な手段として、AGV・AMR(無人搬送車・自律走行搬送ロボット)の導入が世界的に加速しています。

    矢野経済研究所の調査では、国内のAGV・AMR出荷市場は2020年度の7,055台・約161億円から、2025年度には9,950台・約275億円規模へと、わずか5年で約1.7倍へと拡大する見込みです。世界市場でも年平均成長率(CAGR)27.5%という極めて高い水準で推移しており、2030年には約300億米ドル規模に達するとされています。

    本連載「AGV・AMR入門シリーズ」では、全3回にわたり、AGV・AMRの基礎から技術仕様、そして実機を支える「モータ」の選定ノウハウまでを体系的にお届けします。

    1. AGVとAMRの違いとは?導入前に必ず理解すべき基本構造

    1-1. AGV(無人搬送車)の定義

    AGV(Automated Guided Vehicle)は、床面に敷設された磁気テープ・QRコード・反射板などの誘導体に従って、あらかじめ定められた固定ルート上を自動で走行する搬送ロボットです。1980年代から日本の自動車・電子部品工場のライン搬送に採用されてきた歴史があり、ルート上の動作の再現性・安定性が極めて高く、製造現場では「走るベルトコンベア」として根強い信頼を得ています。

    1-2. AMR(自律走行搬送ロボット)の定義

    AMR(Autonomous Mobile Robot)は、LiDAR・3Dカメラ・超音波センサなどから得られる環境情報を基に、SLAM(Simultaneous Localization and Mapping)技術で自己位置を推定し、最適な走行経路をリアルタイムに算出する次世代型のモバイルロボットです。誘導体の敷設が不要なため、既存のレイアウトをほぼ変更せずに導入でき、人や障害物を検知すると自動で減速・回避します。

    1-3. AGVとAMRの違いを5つの観点で比較

    比較項目AGV(無人搬送車)AMR(自律走行搬送ロボット)
    走行方式磁気テープ等の誘導体に従う固定ルートセンサーとSLAMによる自律走行
    障害物への対応検知して停止、撤去後に再開検知して回避、自動で経路再探索
    人との協働搬送エリアの分離が原則同一エリアでの協働が可能
    導入工事誘導体の敷設工事が必要環境マップの作成のみ
    最適な現場環境が安定したライン搬送レイアウト変更が頻繁な倉庫・複合施設
    業界別の傾向

    矢野経済研究所の試算によれば、製造業では設備投資の確実性とカスタマイズ性を重視する観点から、市場の約80%がAGV、残り20%がAMRと推計されています。一方で、レイアウト変更が頻繁なEC物流倉庫では、フレキシブルなAMRの採用比率が急速に高まっています。

    2. なぜ今AGV・AMRなのか?市場拡大の4つの背景

    2-1.「2030年問題」と労働力不足

    経済産業省・国土交通省の試算では、2030年には物流ドライバーの約35%が不足するとされ、製造業全体でも有効求人倍率は高止まりが続いています。AGV・AMRは「採用が難しいなら、採用しなくても回る現場をつくる」という発想を実現する省人化ソリューションです。

    2-2. EC市場の急拡大と倉庫の高密度化

    国内BtoC-EC市場は2024年に約25兆円規模に達し、いまも年率8%前後で成長を続けています。倉庫はより小さな面積でより多くの注文を捌く必要があり、棚搬送型AGV・ピッキング支援AMRの導入は急務となっています。

    2-3. 補助金制度による導入後押し

    「中小企業省力化投資補助金」「ものづくり補助金」「DX投資促進税制」など、AGV・AMRを対象とする公的支援メニューが整いつつあり、スモールスタートできる小型モデルの登場と相まって、中小企業への普及の追い風となっています。

    2-4. 中国メーカーの技術成熟と価格競争力

    近年、中国メーカーがAGV・AMRおよび主要部品(ホイール、モータ、コントローラ)の領域で急速に競争力を高めており、高い性能とコスト競争力を両立する製品が増えています。CubeMars は、中国発のロボット用モータブランドとして、近年ロボット・自動化分野で採用実績を拡大しています。ロボット関節用途を中心に、ブラシレスモータやアクチュエータ製品の開発・量産を行っており、高いトルク密度とコストパフォーマンスを両立した製品群で、AGV・AMRや各種ロボット分野への採用が進んでいます。

    3. 業界別に見るAGV・AMRの活用シーン

    AGV・AMRは物流分野にとどまらず、製造、医療・製薬、エネルギー、サービスなど、多様な産業分野へと活用範囲が広がっています。


    業界代表的な用途求められる特性
    自動車・電子機器製造ライン間搬送、部品供給、完成品搬送高い再現性・サイクルタイム短縮
    物流・EC倉庫ピッキング支援、棚搬送、出荷搬送柔軟な経路変更・高密度オペレーション
    医療・製薬薬品搬送、検体搬送、リネン搬送低騒音・清潔性・接触回避
    エネルギー・プラント危険箇所の自律巡回点検防塵・防水性・長時間連続稼働
    リテール・オフィス・ホテル店舗内補充、書類・荷物搬送対人安全性・小型・静音

    4.  AGV・AMRの性能を決める「モータ」という最重要要素

    AGV・AMRはセンサーや制御ソフトウェアが注目されがちですが、実際の現場で「走る・止まる・曲がる・登る・耐え続ける」という基本性能を担っているのは、駆動輪に組み込まれたモータです。たった1台のAGVでも、駆動輪・操舵輪(ステアリング輪)・全方向ホイール(オムニホイール/ボールホイール等)に合計4〜8個のモータが搭載されることもあり、その選定一つで稼働率と総保有コスト(TCO)が大きく変わります。

    適切なトルク余裕、ラジアル荷重に耐える軸受構造、車体寸法に収まる薄型設計、サーボ/トルク(MITモード)に対応する柔軟な駆動方式──こうした条件をすべて満たすモータを選ぶことが、AGV・AMRを長期にわたり安定稼働させる鍵となります。

    次回のご案内:AGV・AMR用モータの選び方

    第2回では、AGV・AMRに最適なモータを選定するための「5つの基本原則」と「6つの選定ポイント」を分かりやすく解説します。さらに、現場で陥りやすい4つの失敗事例とその回避策を交えながら、実務に役立つモータ選定の考え方をご紹介します。

    AGV・AMR用モーター選定の技術相談は山水先端技術へ

    CubeMars製ロボット用モータの日本正規代理店として、AGV・AMRをはじめとするロボット・自動化設備向けに、お客様の用途や要求仕様に応じた最適なモータの選定・技術提案を行っています。

    新規開発案件に加え、CAN通信設定、複数モータ接続時のID設定、初回通電時の異常動作の原因切り分け、エンコーダ再校正、零点設定、MIT制御パラメータの設定など、導入・立上げ時の技術支援にも対応しています。

    AGV・AMR用モータの選定や導入をご検討中の方は、お気軽にご相談ください。用途や要求仕様に応じて、最適なモータ選定や技術的なご提案を行っています。

    • 必要トルクが分からない 
    • 発熱や寿命に不安がある 
    • 既存モータの改善を検討したい

    技術相談・お見積りについては、下記よりお問い合わせください。

    お問い合わせフォームはこちら

    Email:info@sansuihitech.co.jp